2. 로봇 개요
2.1. 기본 파라미터
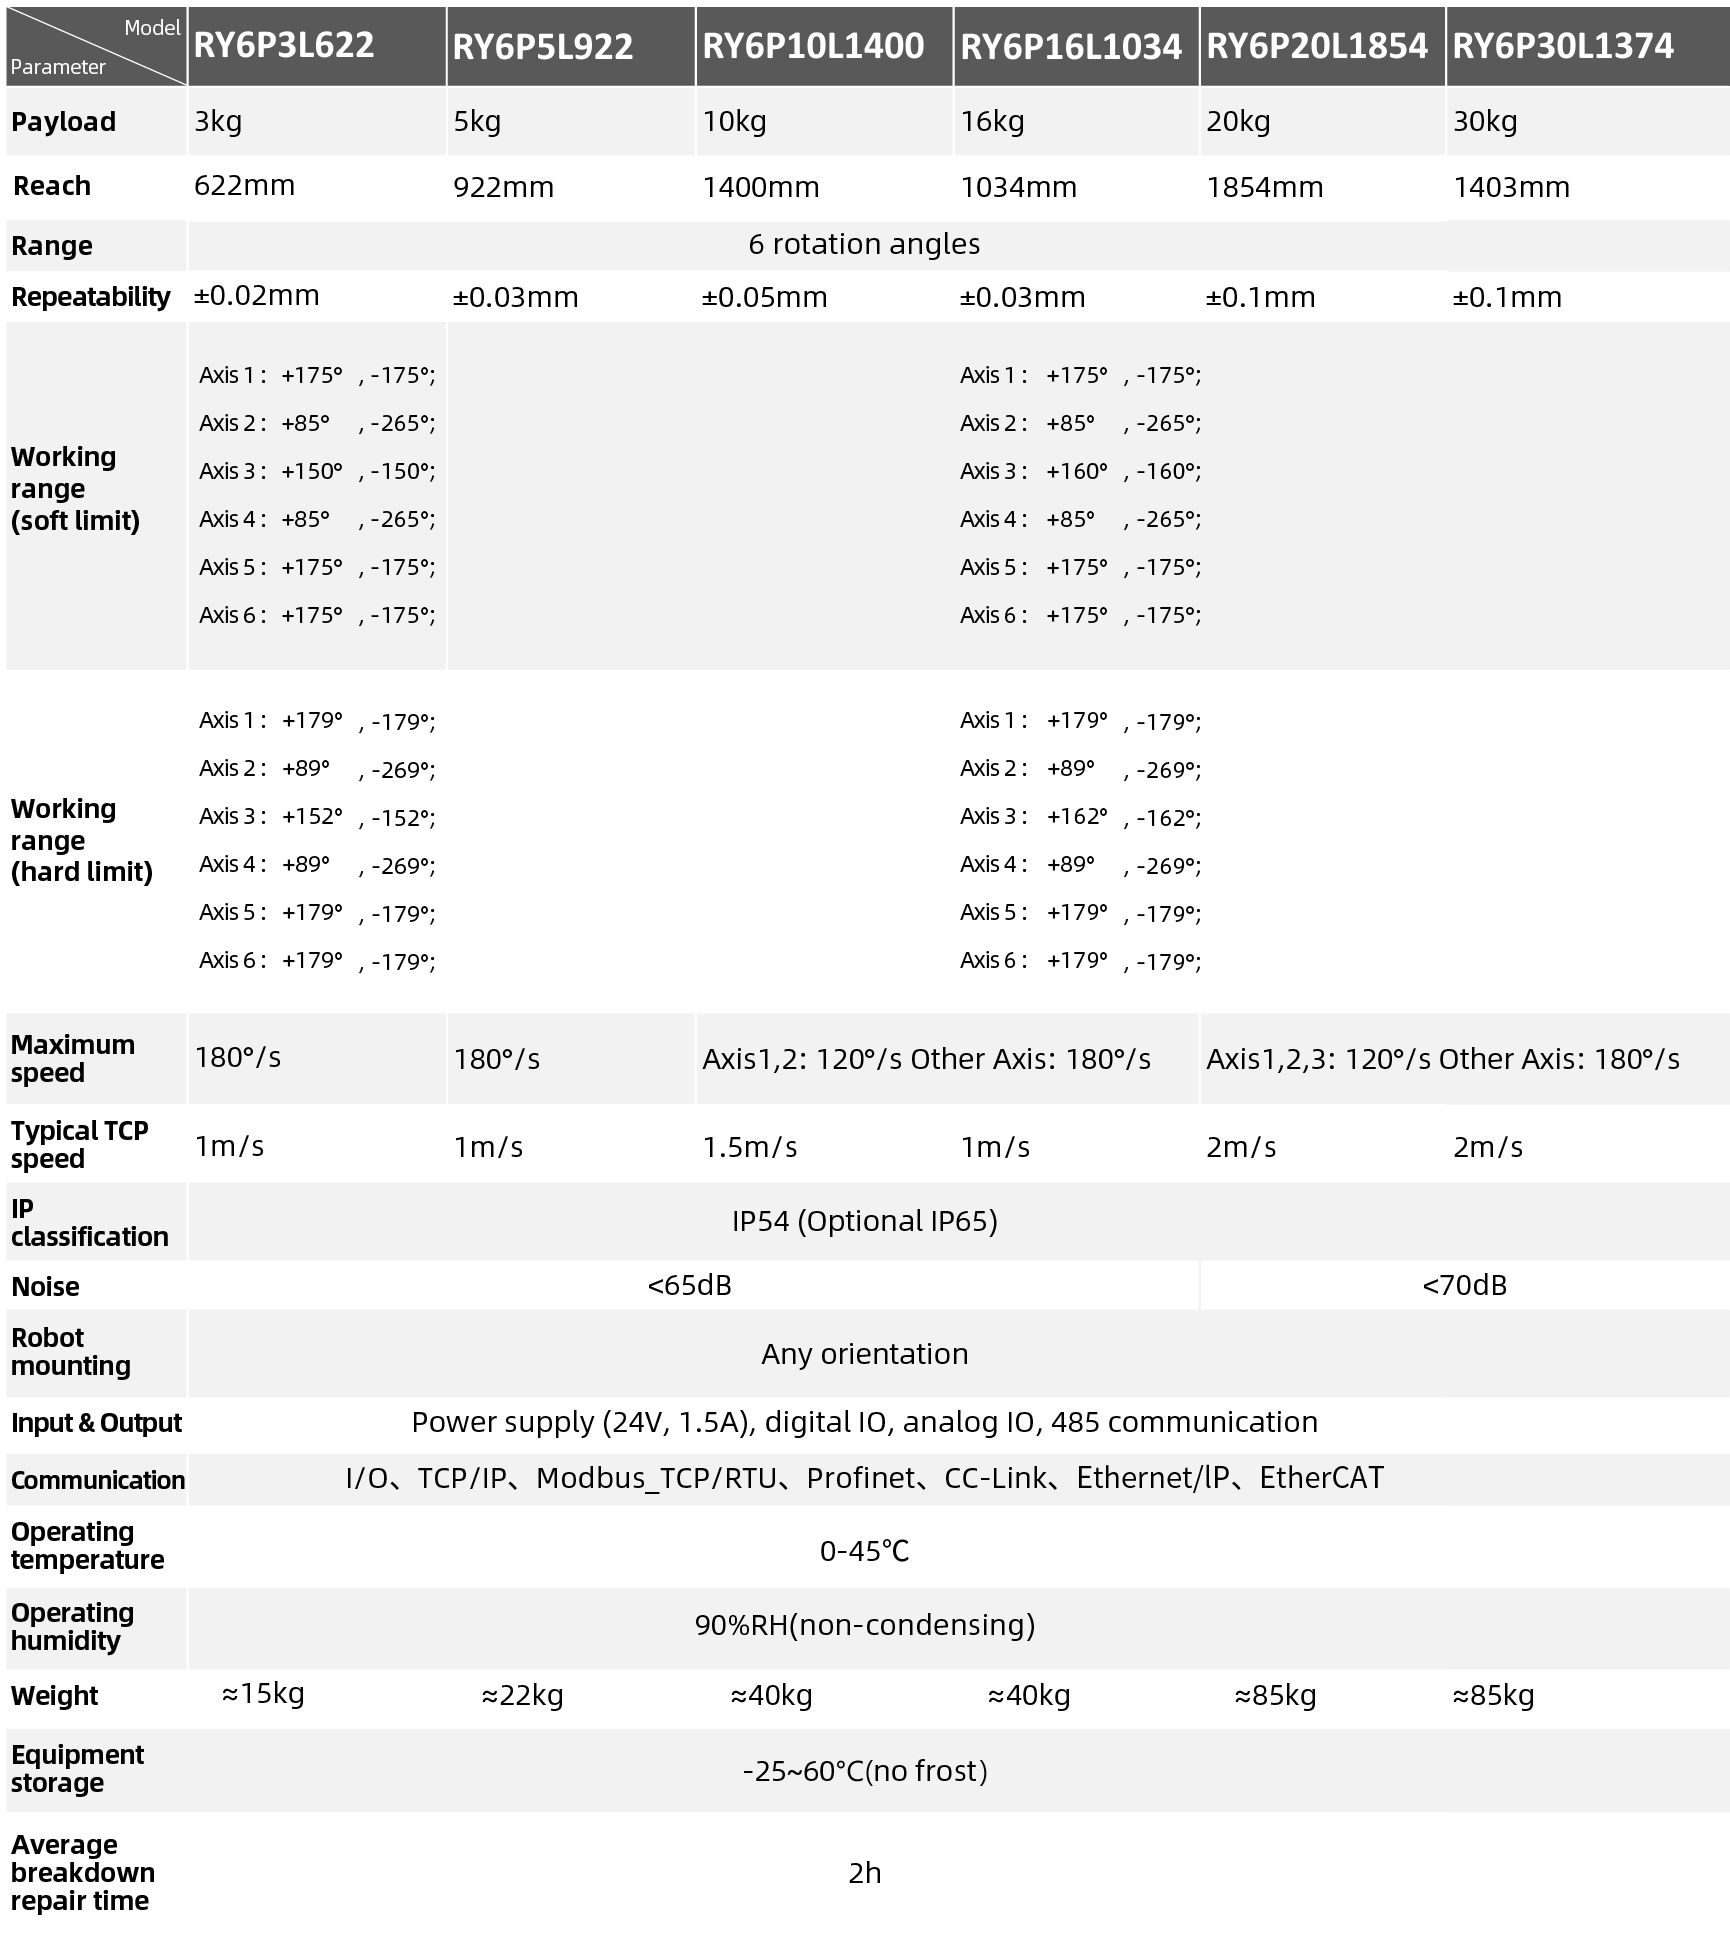
표 2.1-1 로봇 기본 파라미터
중요
RA 시리즈 로봇은 자세 또는 좌표계 변환 시 사용하는 동차변환행렬의 각도 회전 순서가 부동 좌표계 기준 “ZYX”입니다.
2.2. 가동 범위
매니퓰레이터 설치 공간:
로봇 본체 설치에는 로봇이 최대 암 스팬으로 동작할 수 있도록 “3m x 3m x 2m”(길이 x 너비 x 높이)의 공간이 필요합니다. 사용자가 말단 하중을 추가하는 경우 설치 공간에 최소 “500mm”의 여유를 확보하십시오.
참고
높이 공간은 설치 베이스 높이의 영향을 받습니다. 여기서의 “2m”는 설치 기준면으로부터의 높이를 의미합니다.
컨트롤 캐비닛 설치 공간:
제어반은 조작이 쉽고 침수나 감전 위험이 없는 위치, 지면에서 “0.6m~1.5m” 높이에 설치하십시오.
캐비닛은 열원에서 떨어진 곳에 설치해야 합니다.
제어반의 고부하선 측에는 “150mm” 이내 장애물이 없어야 하며, 그 외 측면은 “100mm” 이내 장애물이 없도록 하여 방열과 설치/탈거가 용이해야 합니다.
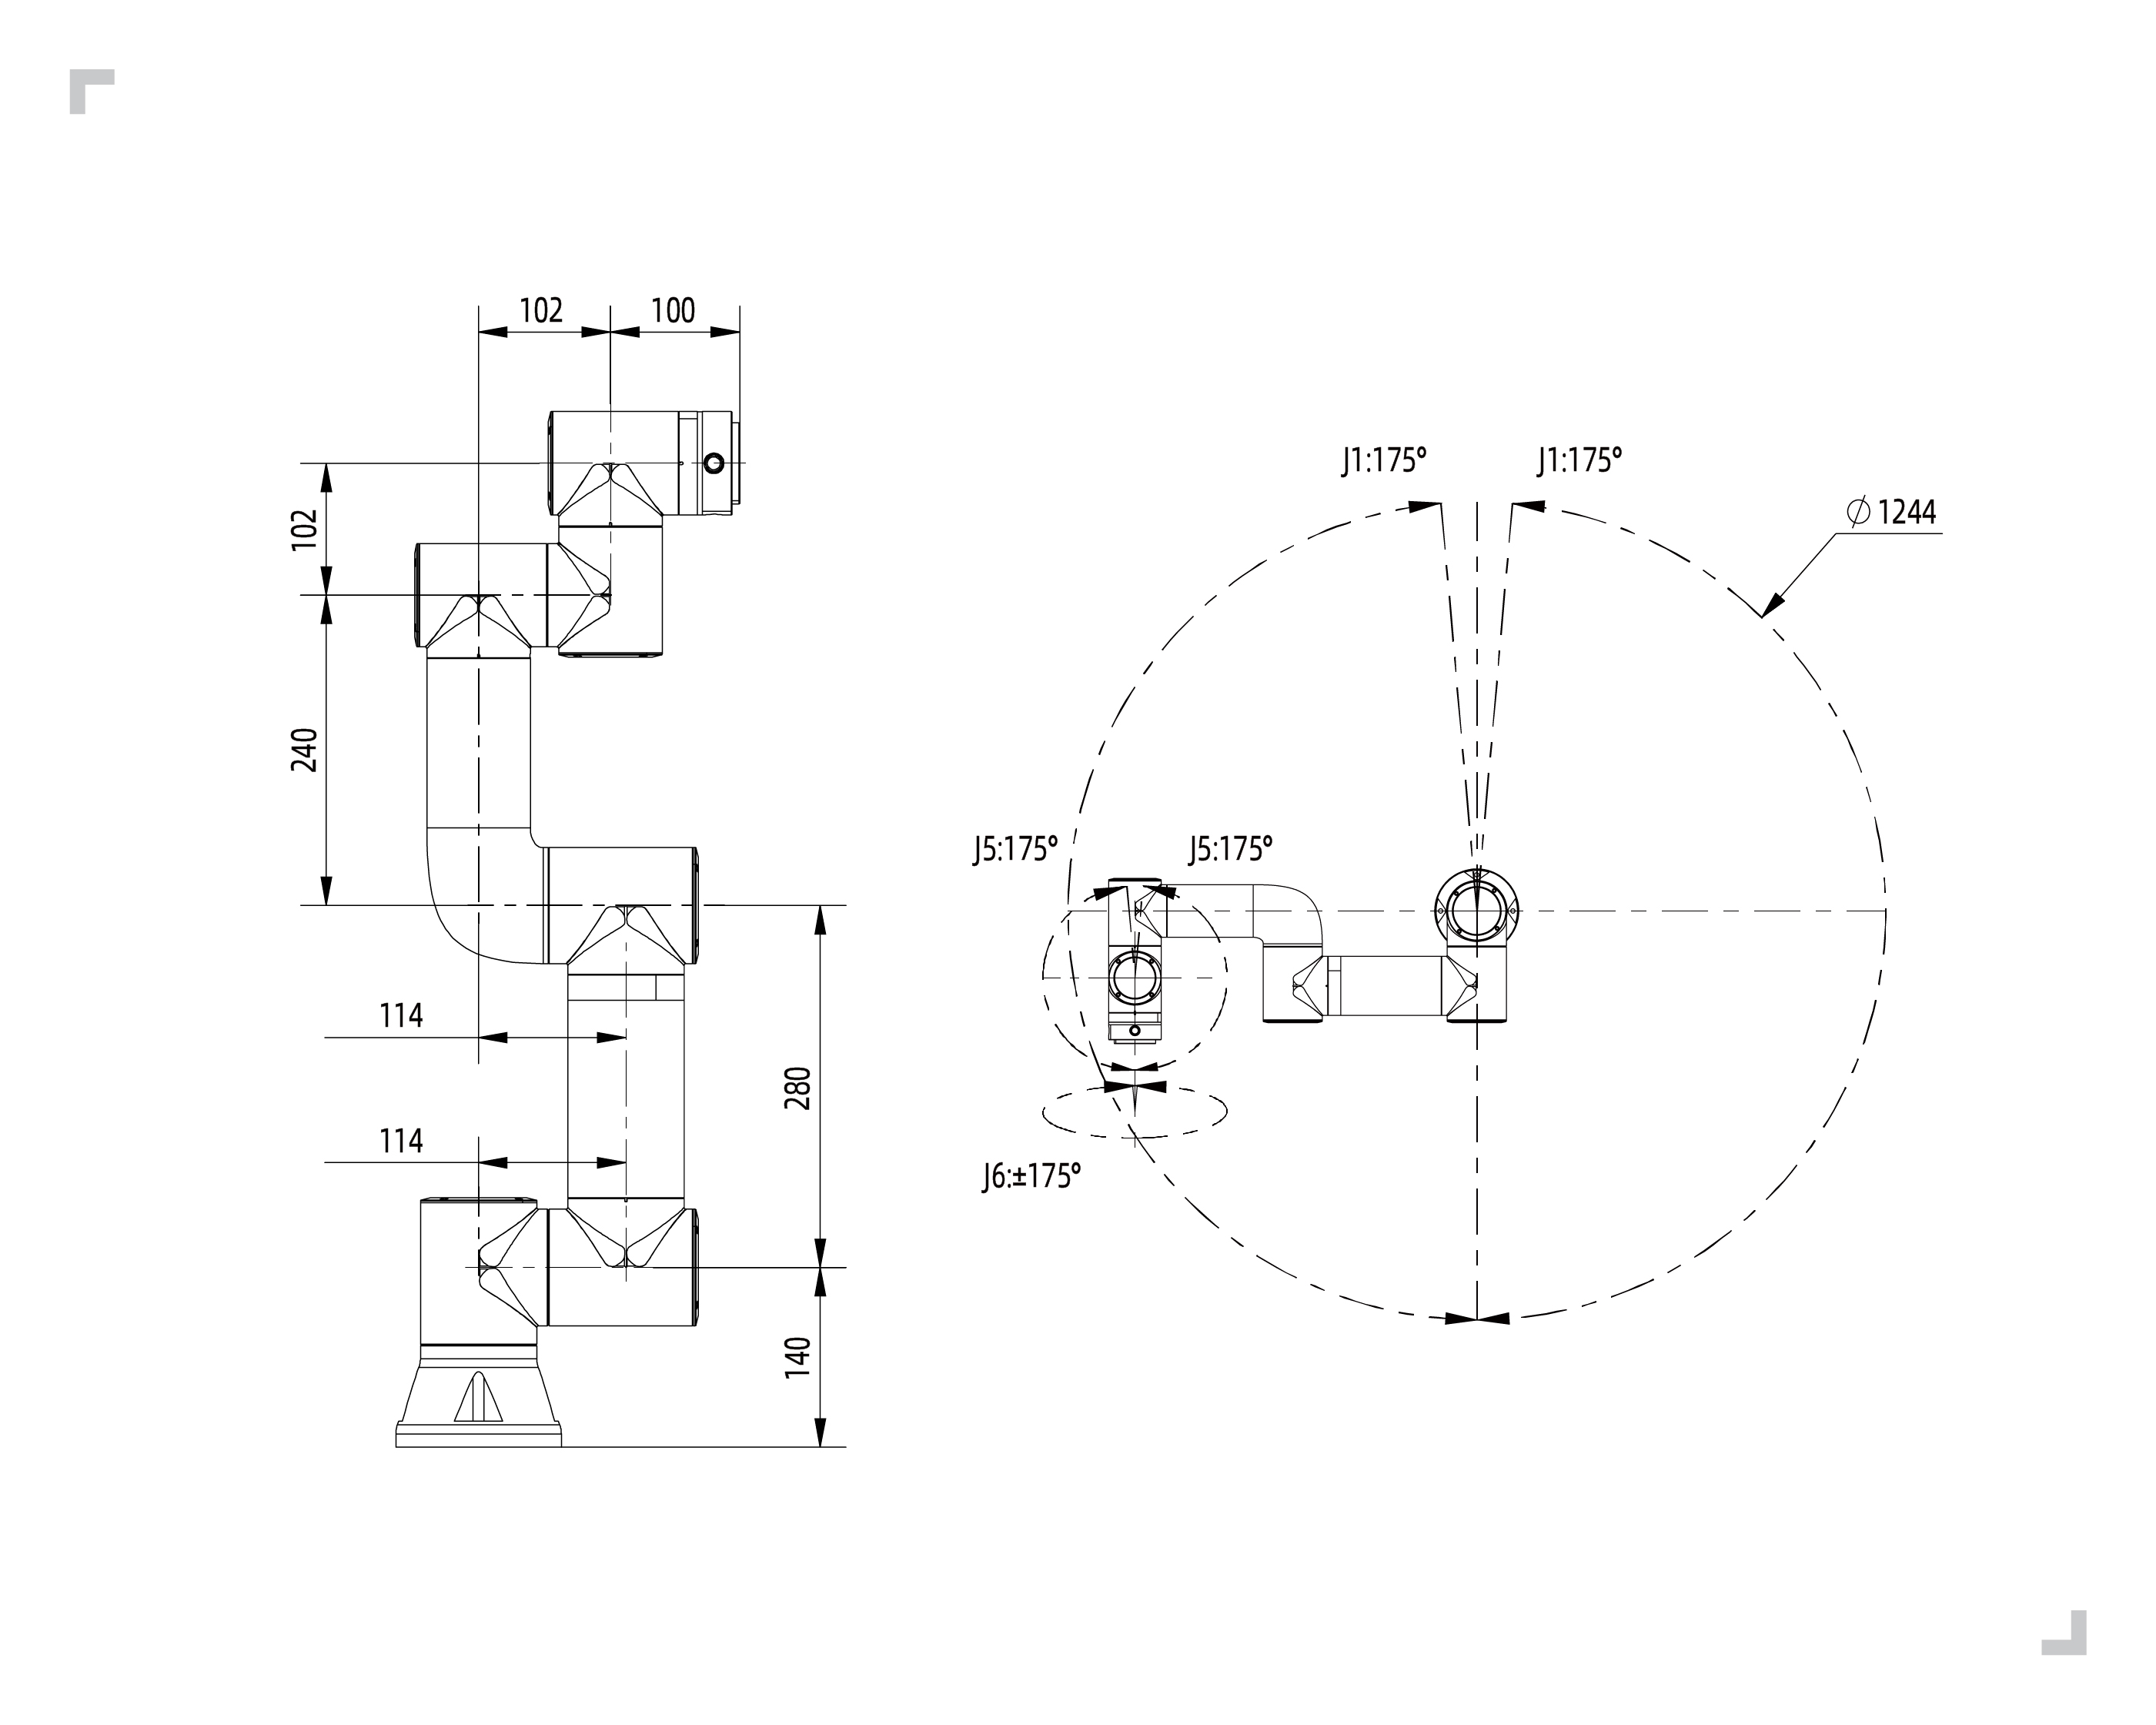
그림 2.2-1 RA6P3L622 모델 협동 로봇의 가동 범위
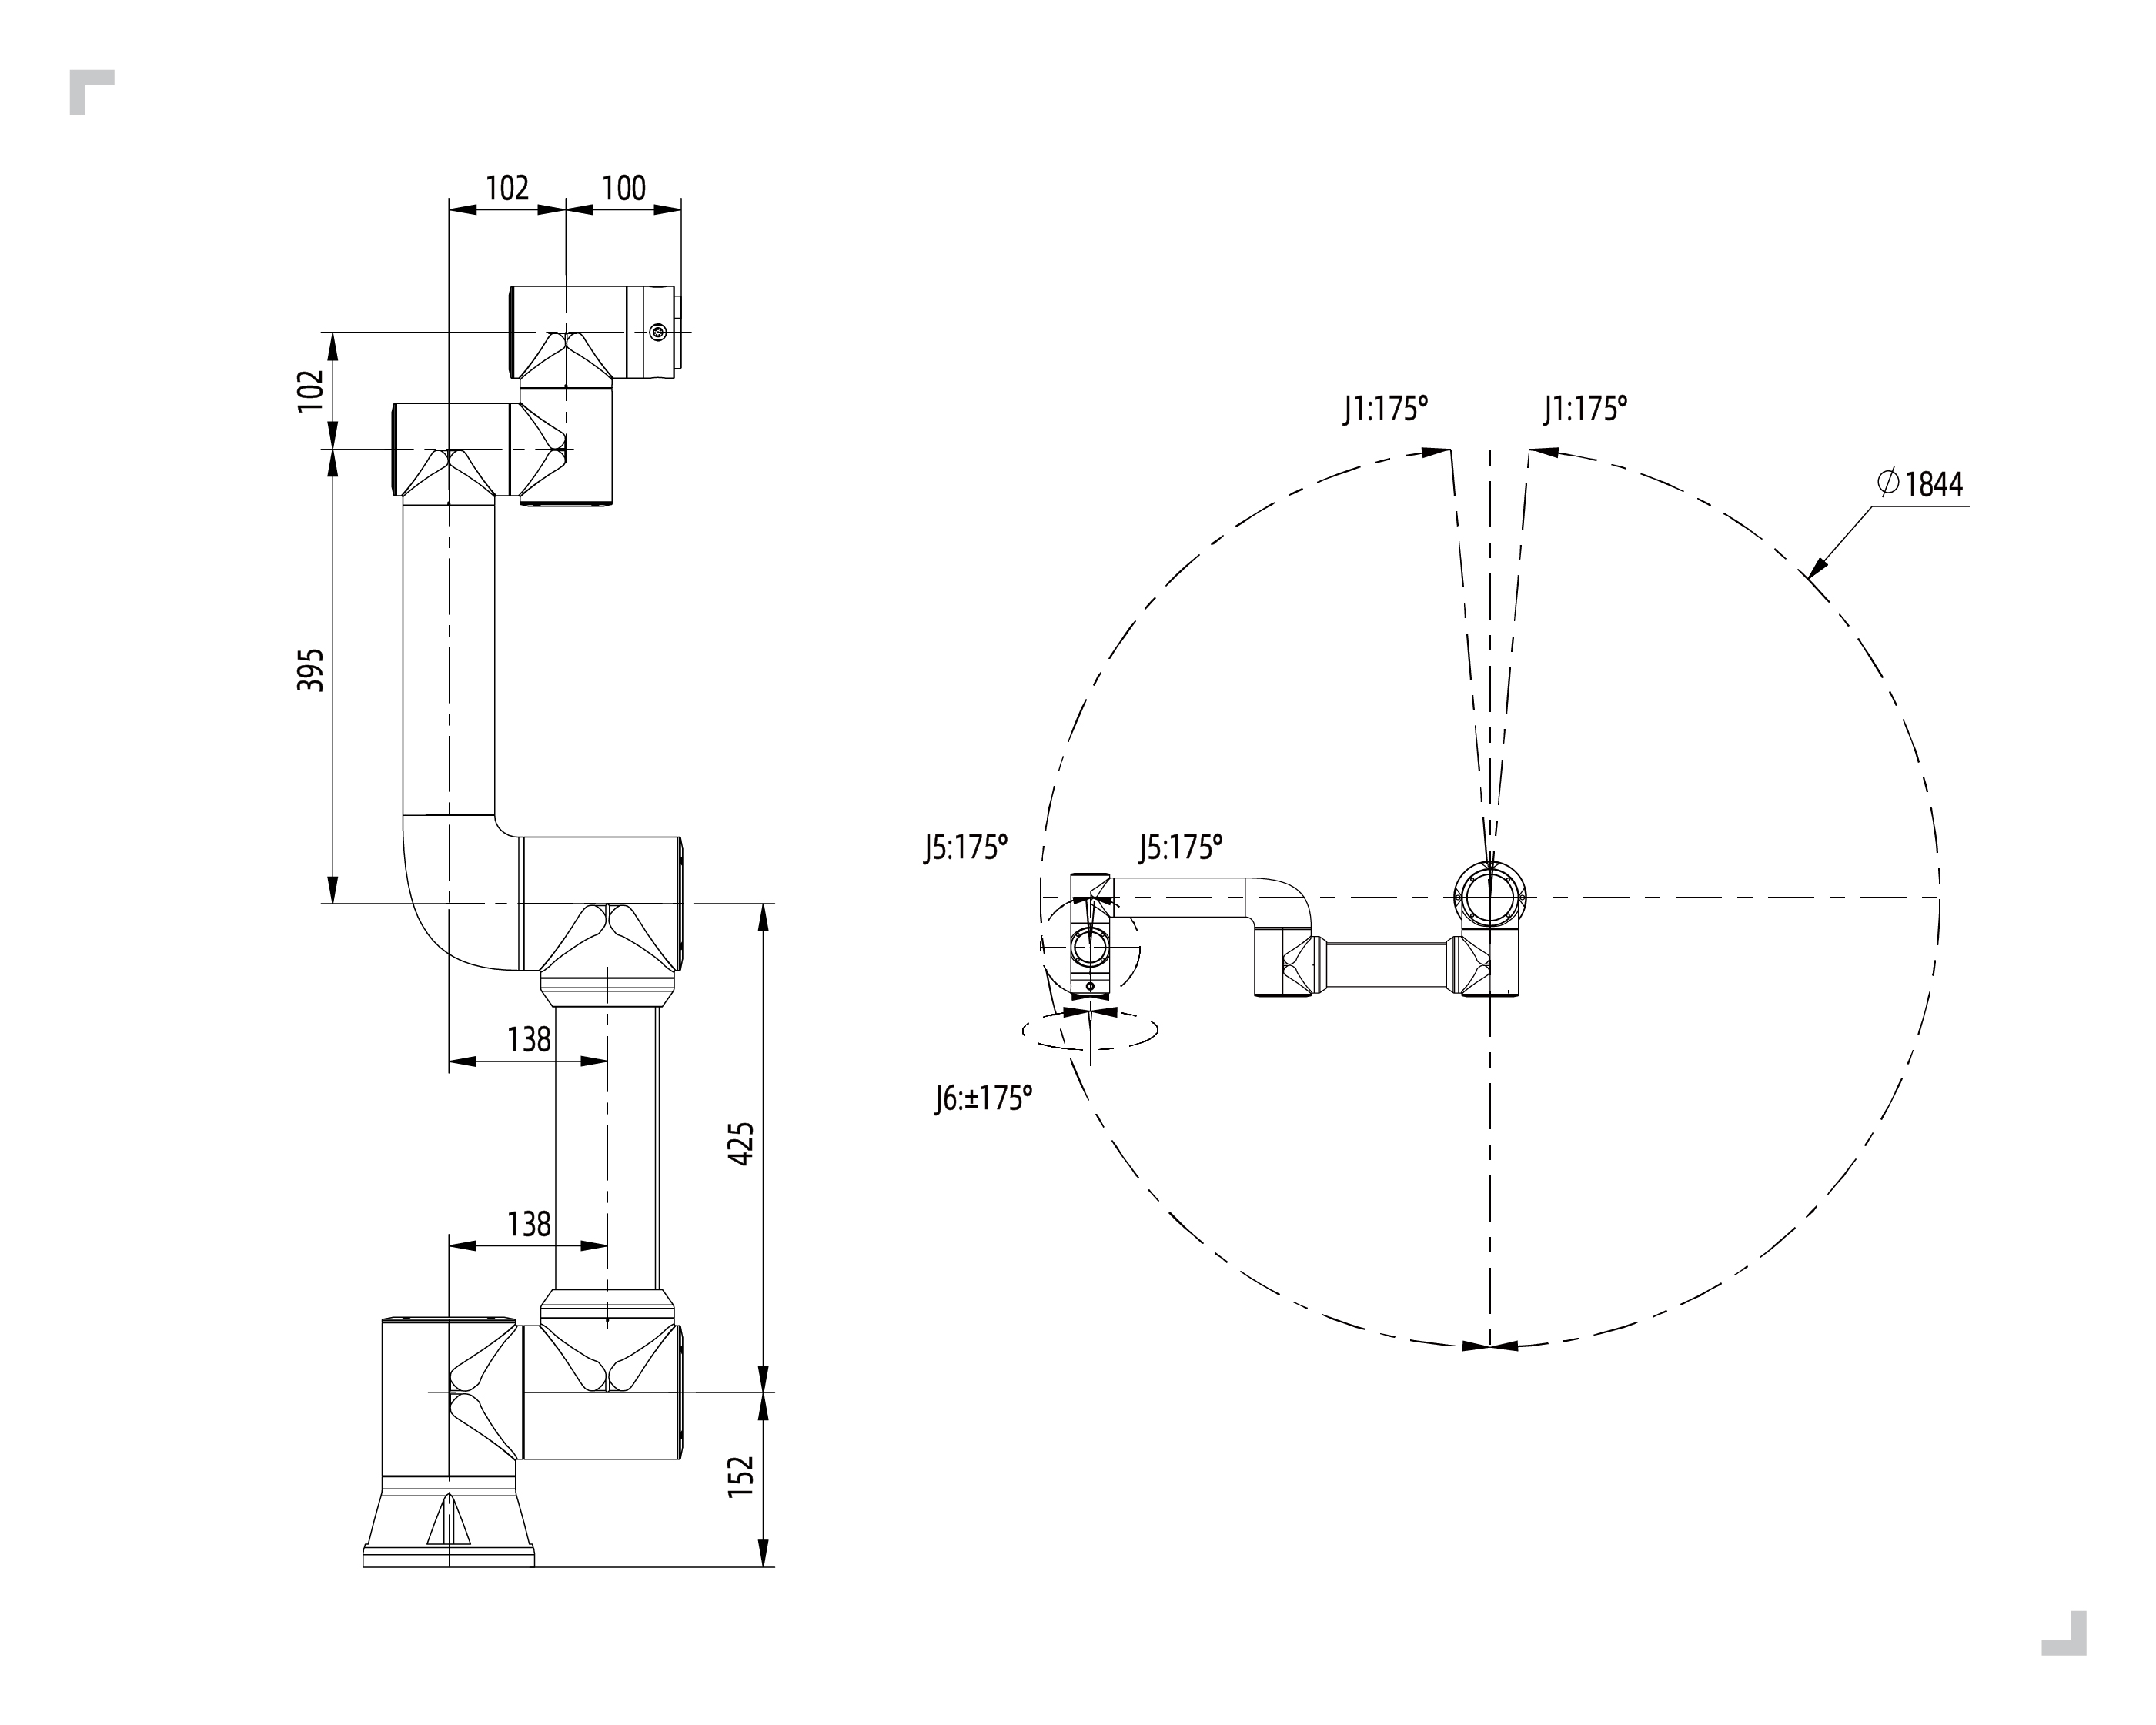
그림 2.2-5 RA6P5L922 모델 협동 로봇의 가동 범위
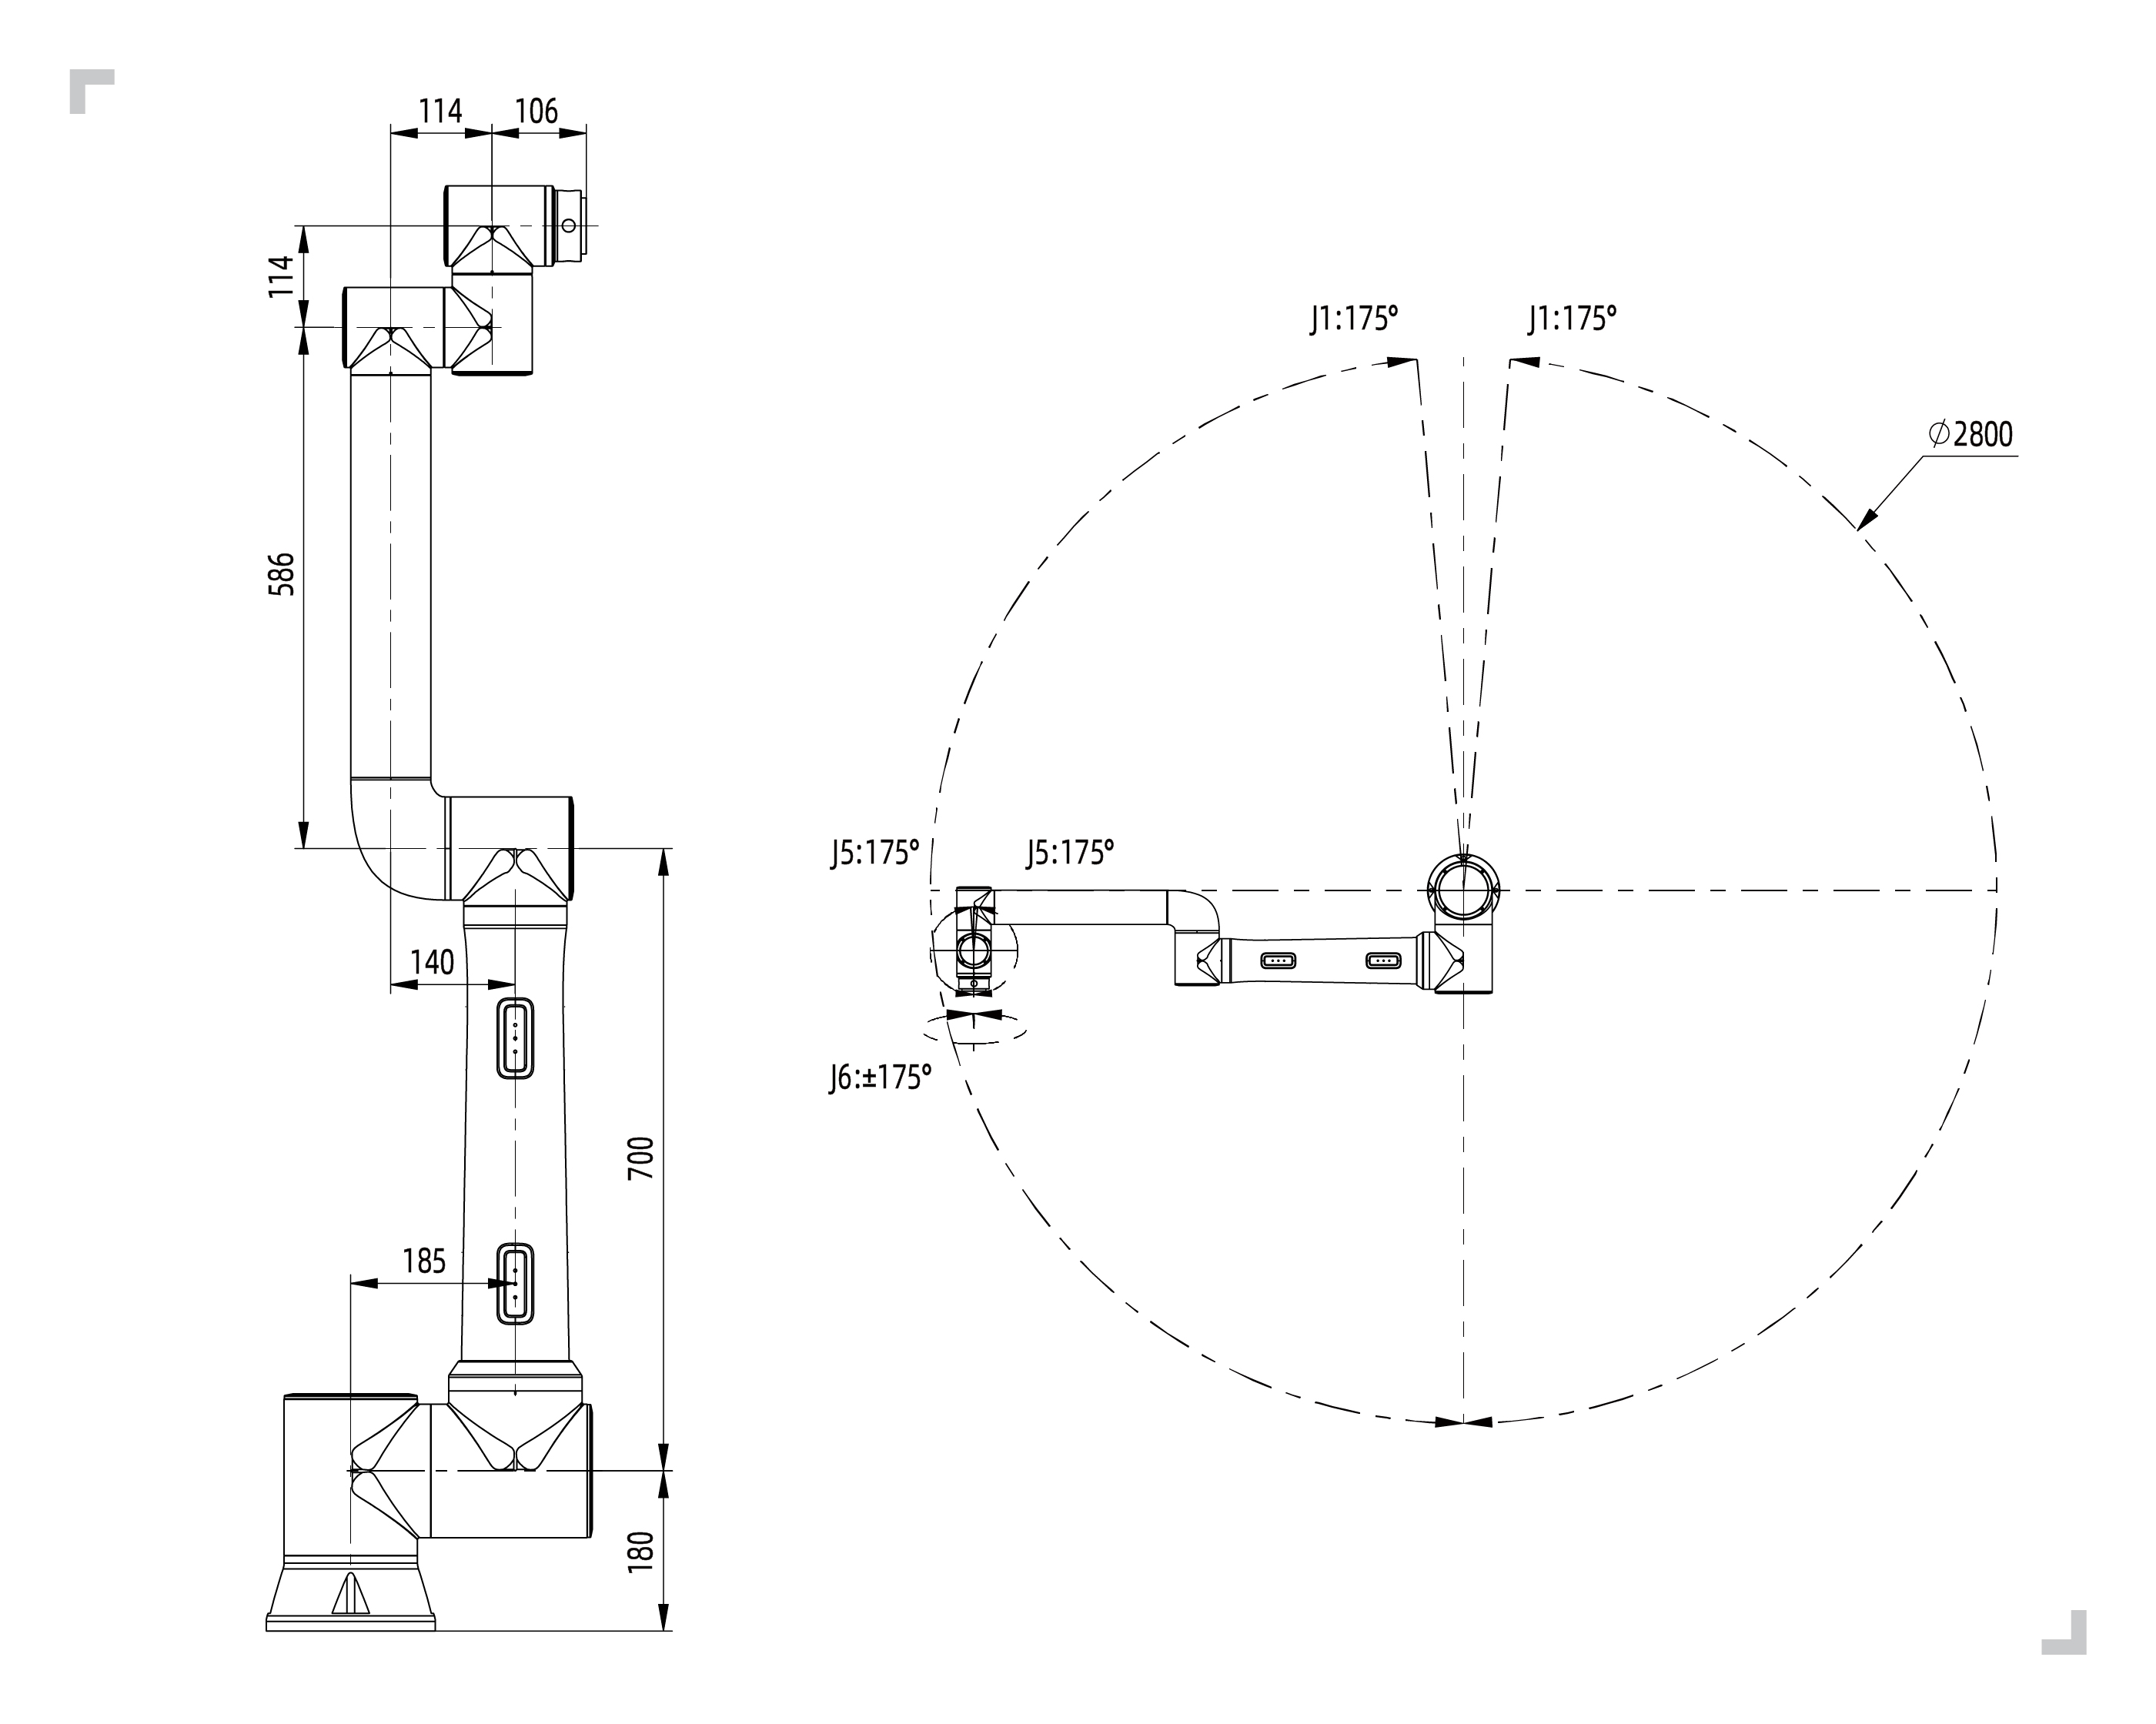
그림 2.2-6 RA6P10L1400 모델 협동 로봇의 가동 범위
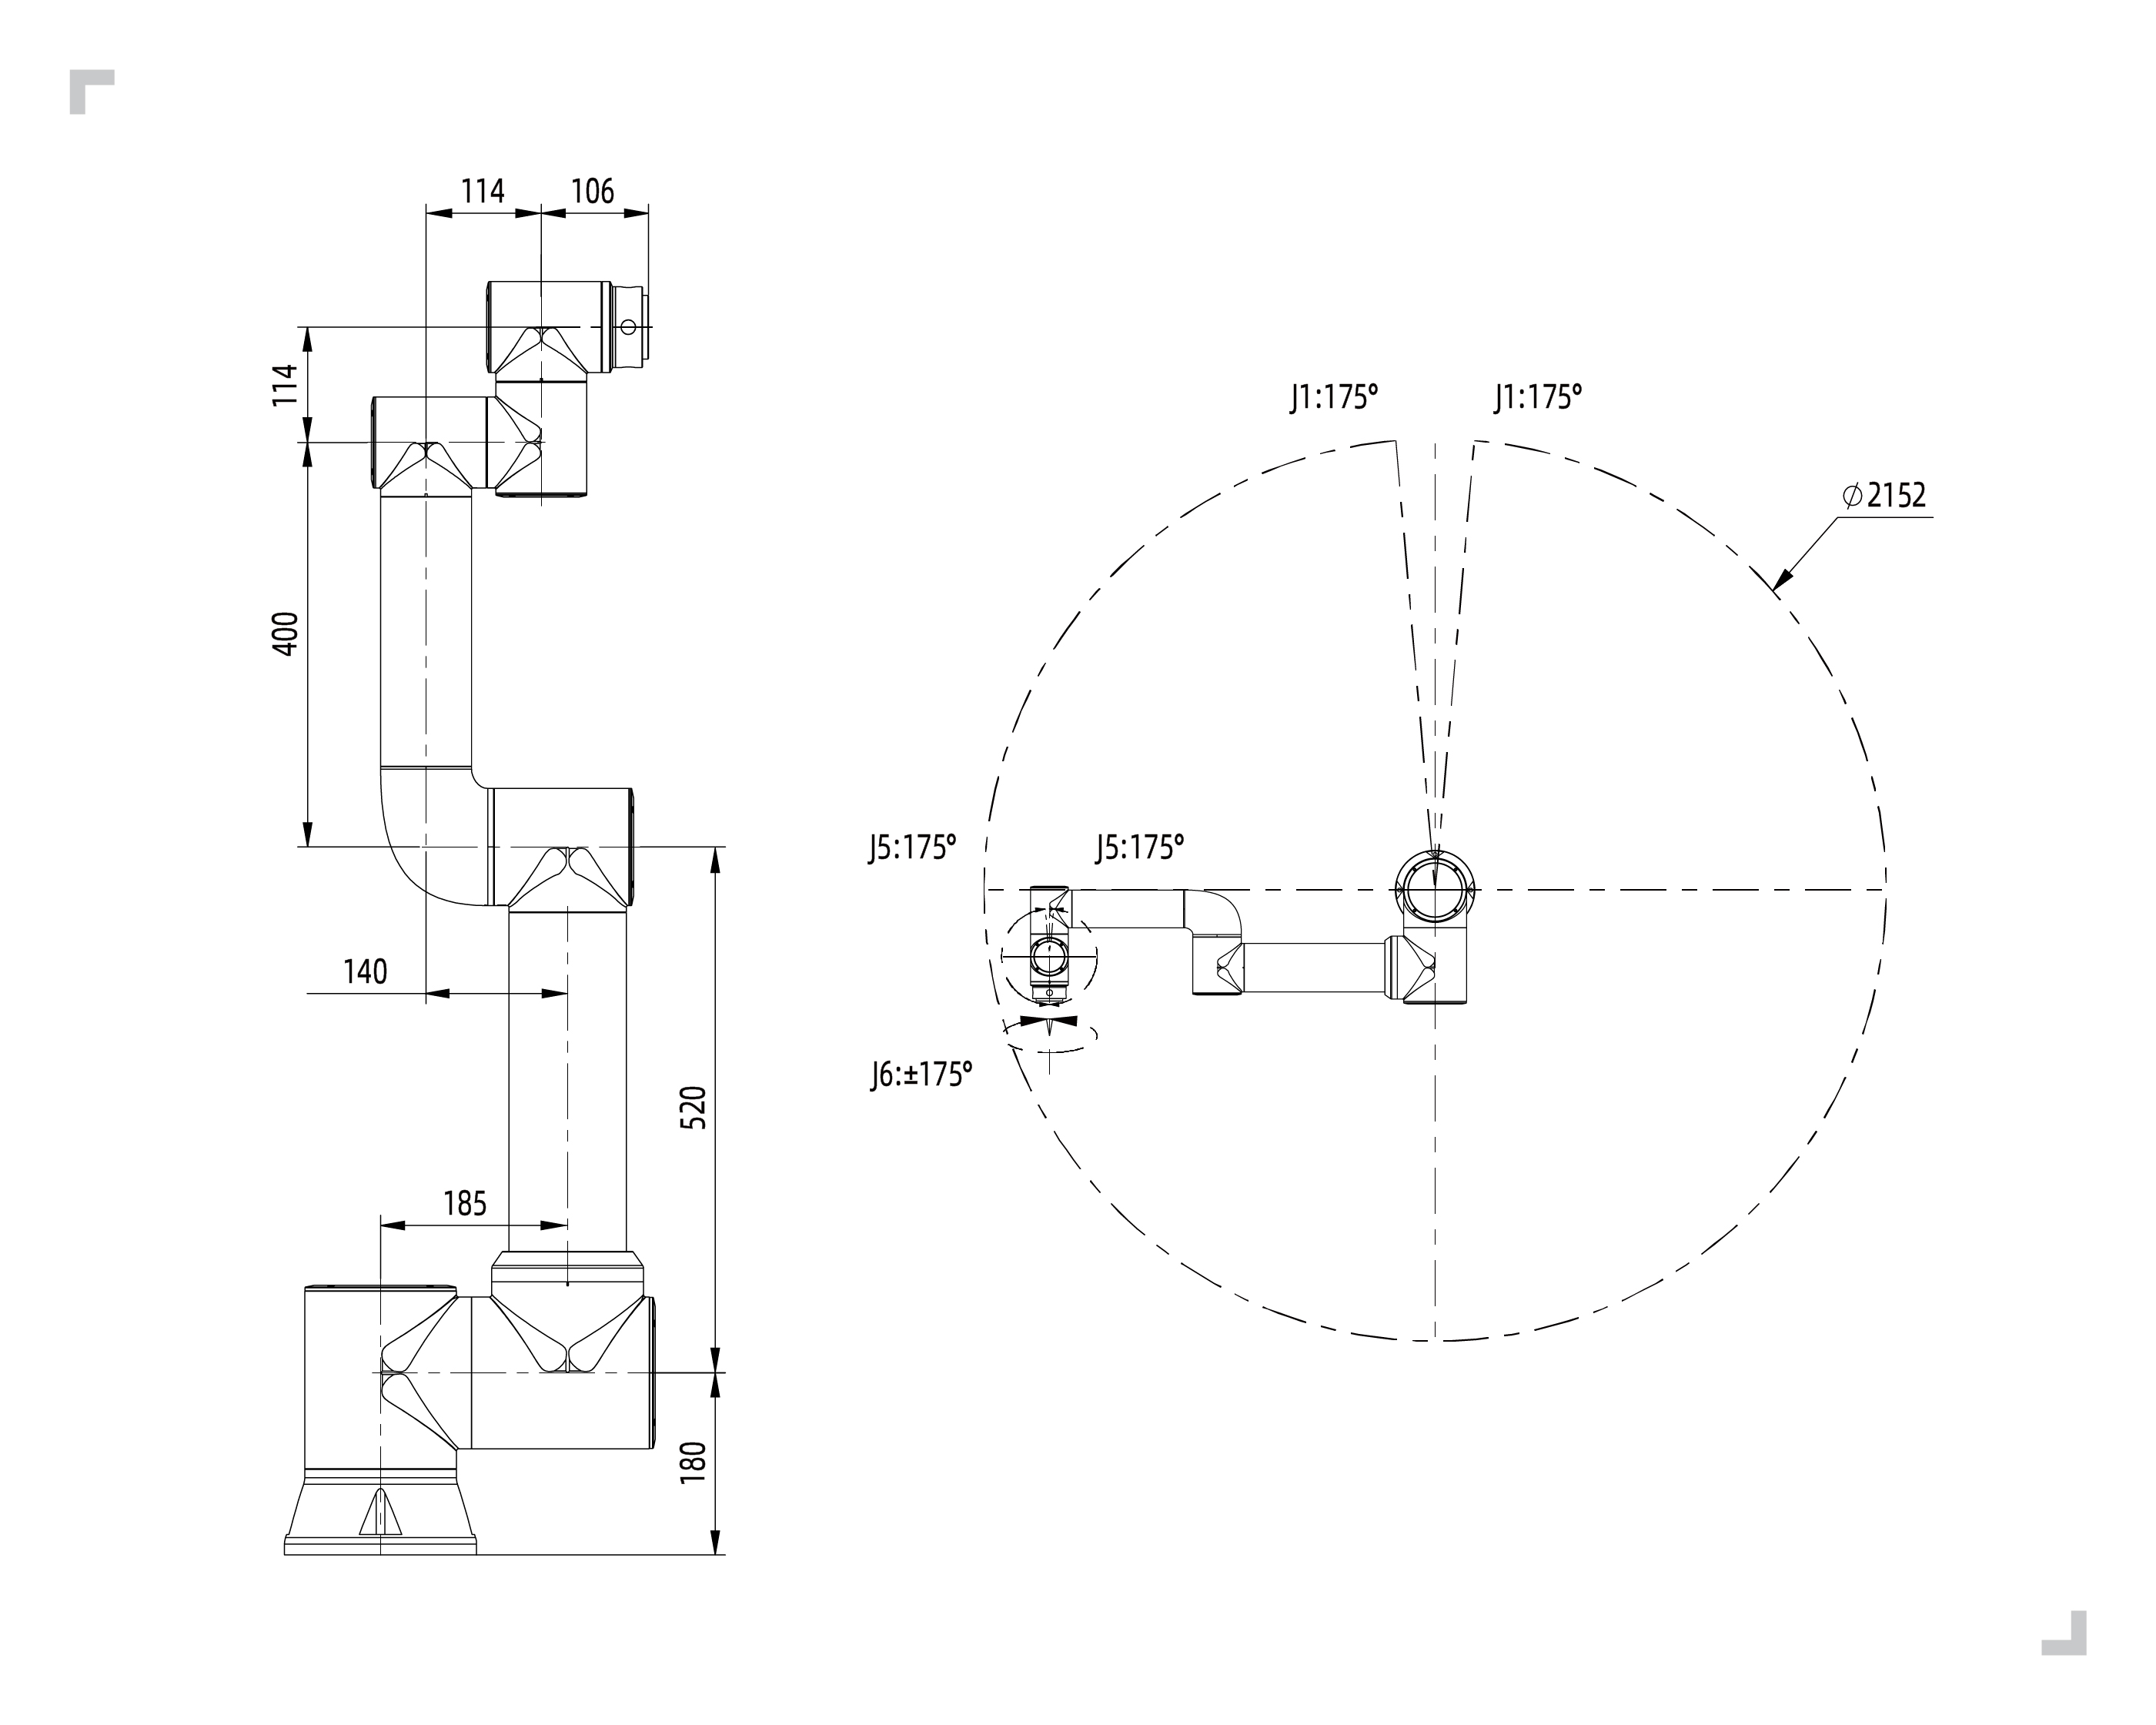
그림 2.2-7 RA6P16L1034 모델 협동 로봇의 가동 범위
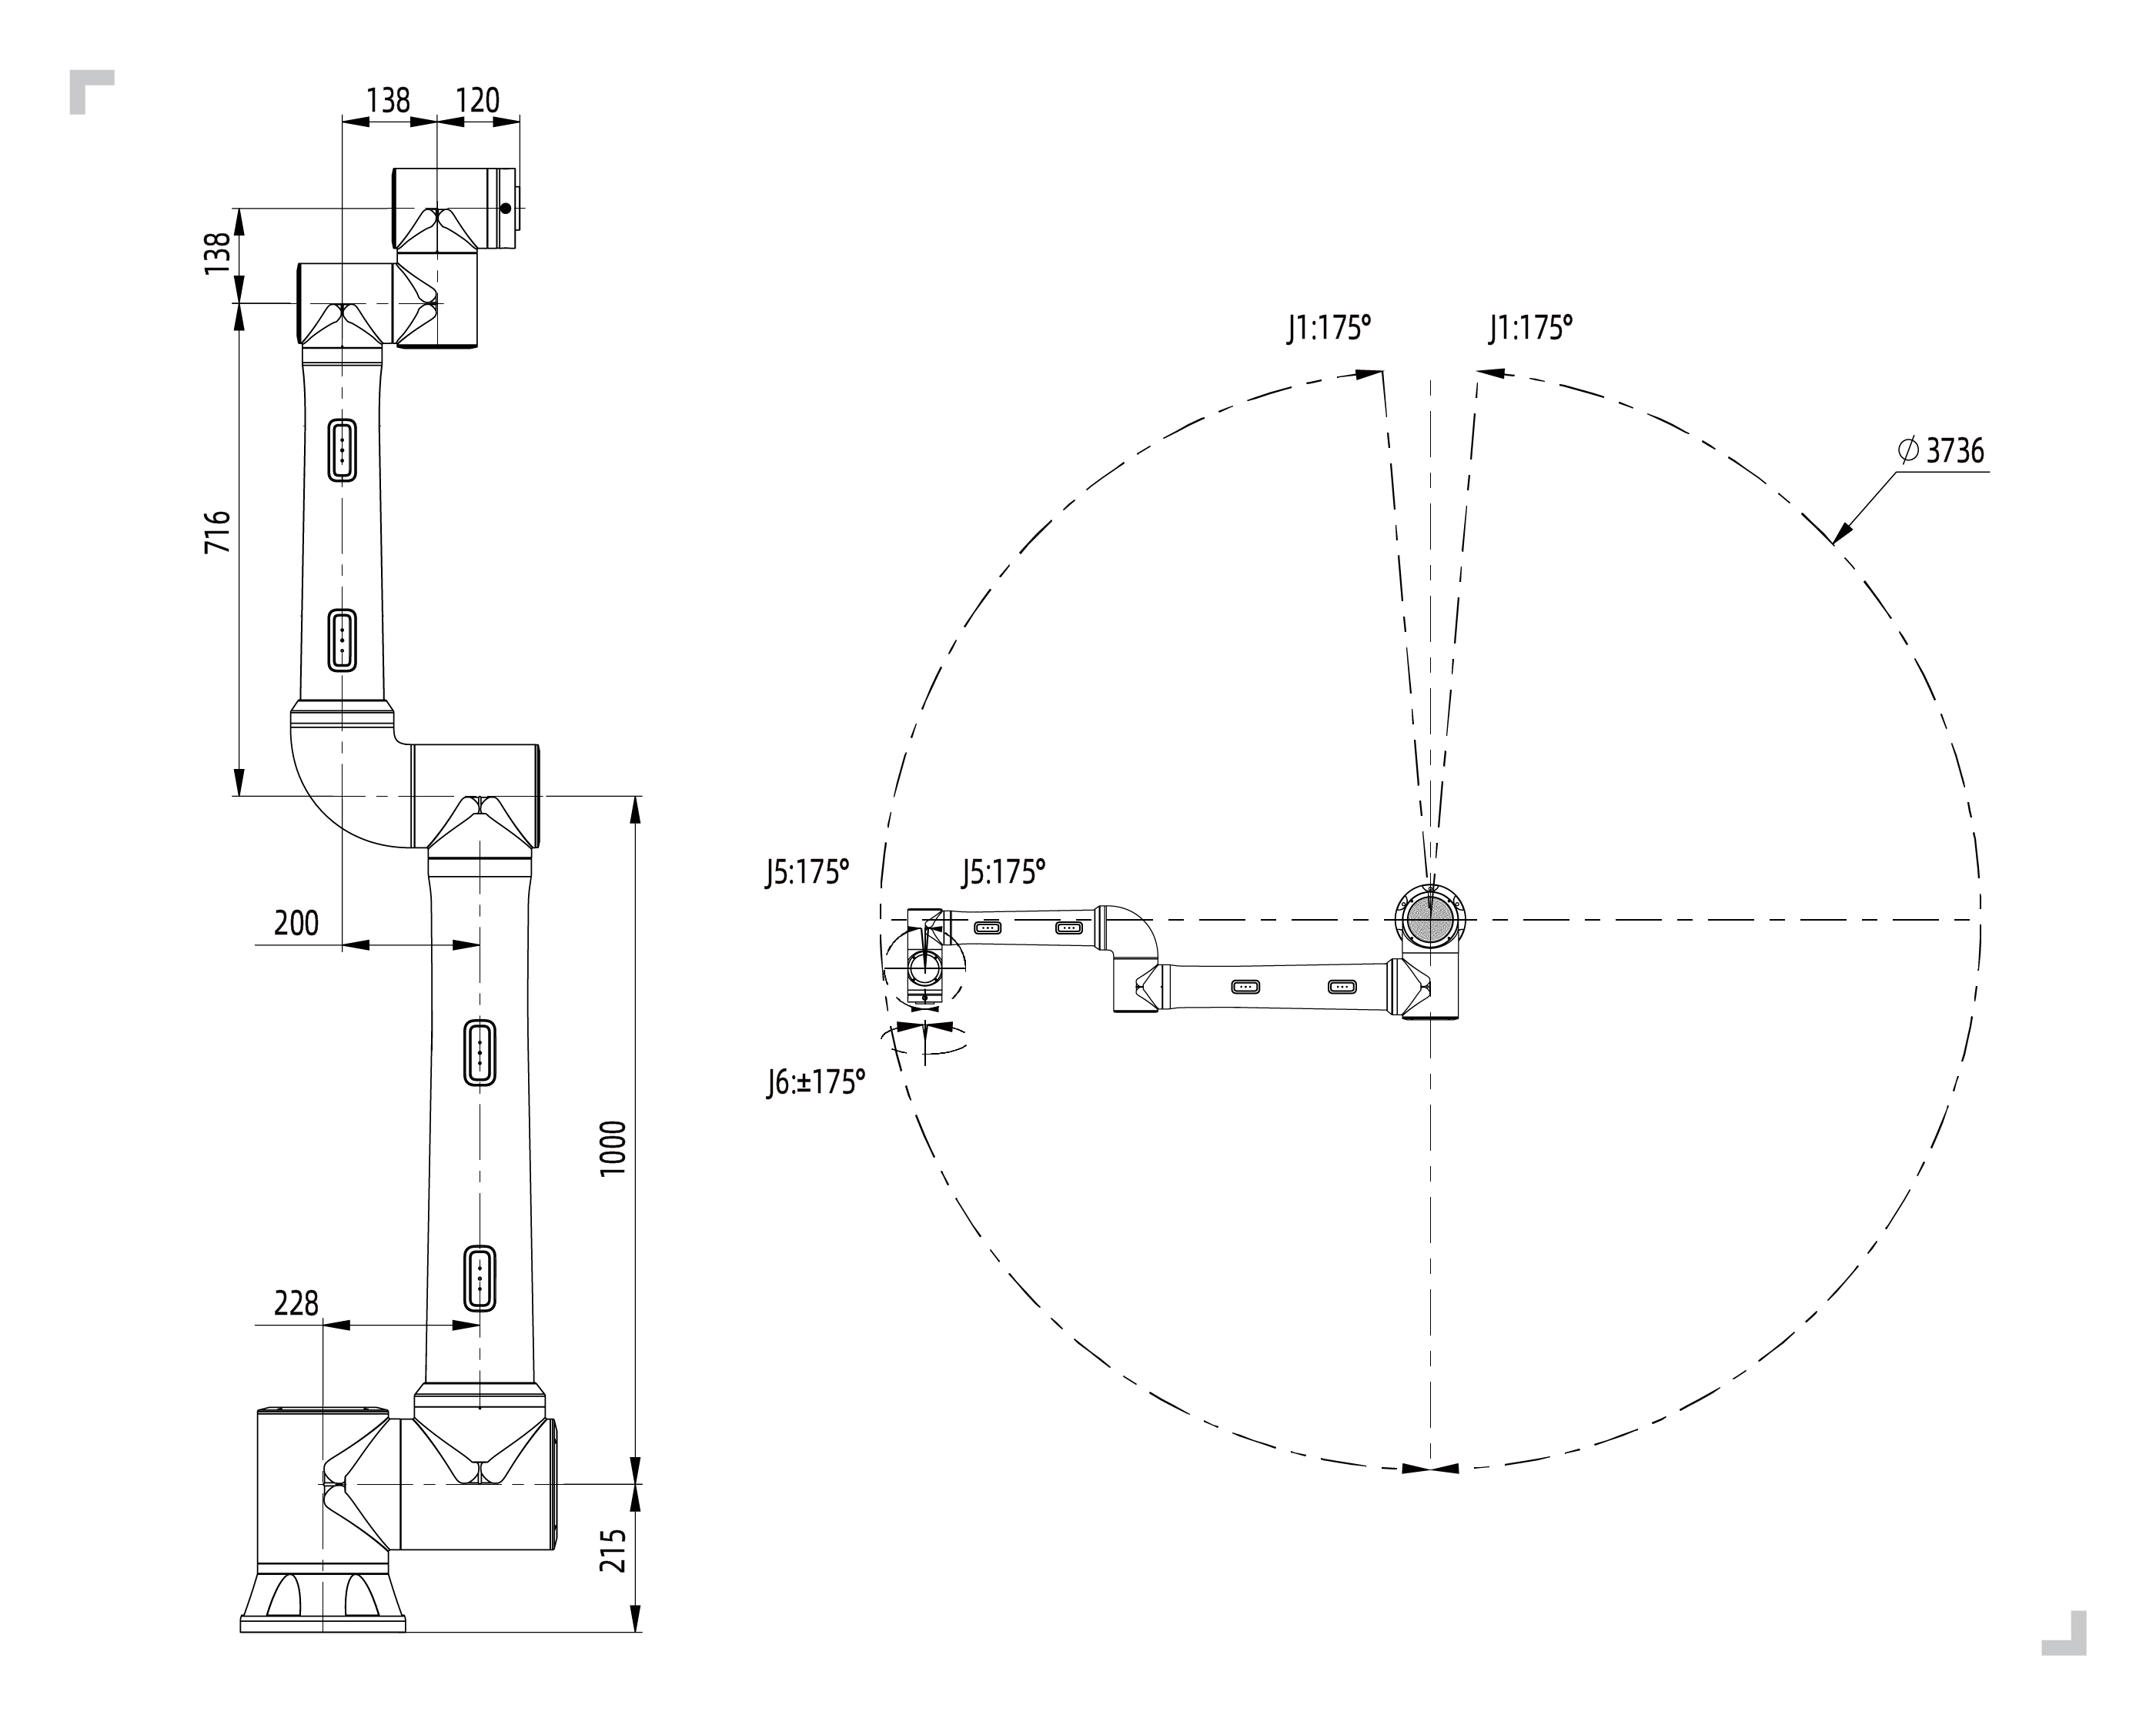
그림 2.2-8 RA6P20L1854 모델 협동 로봇의 가동 범위
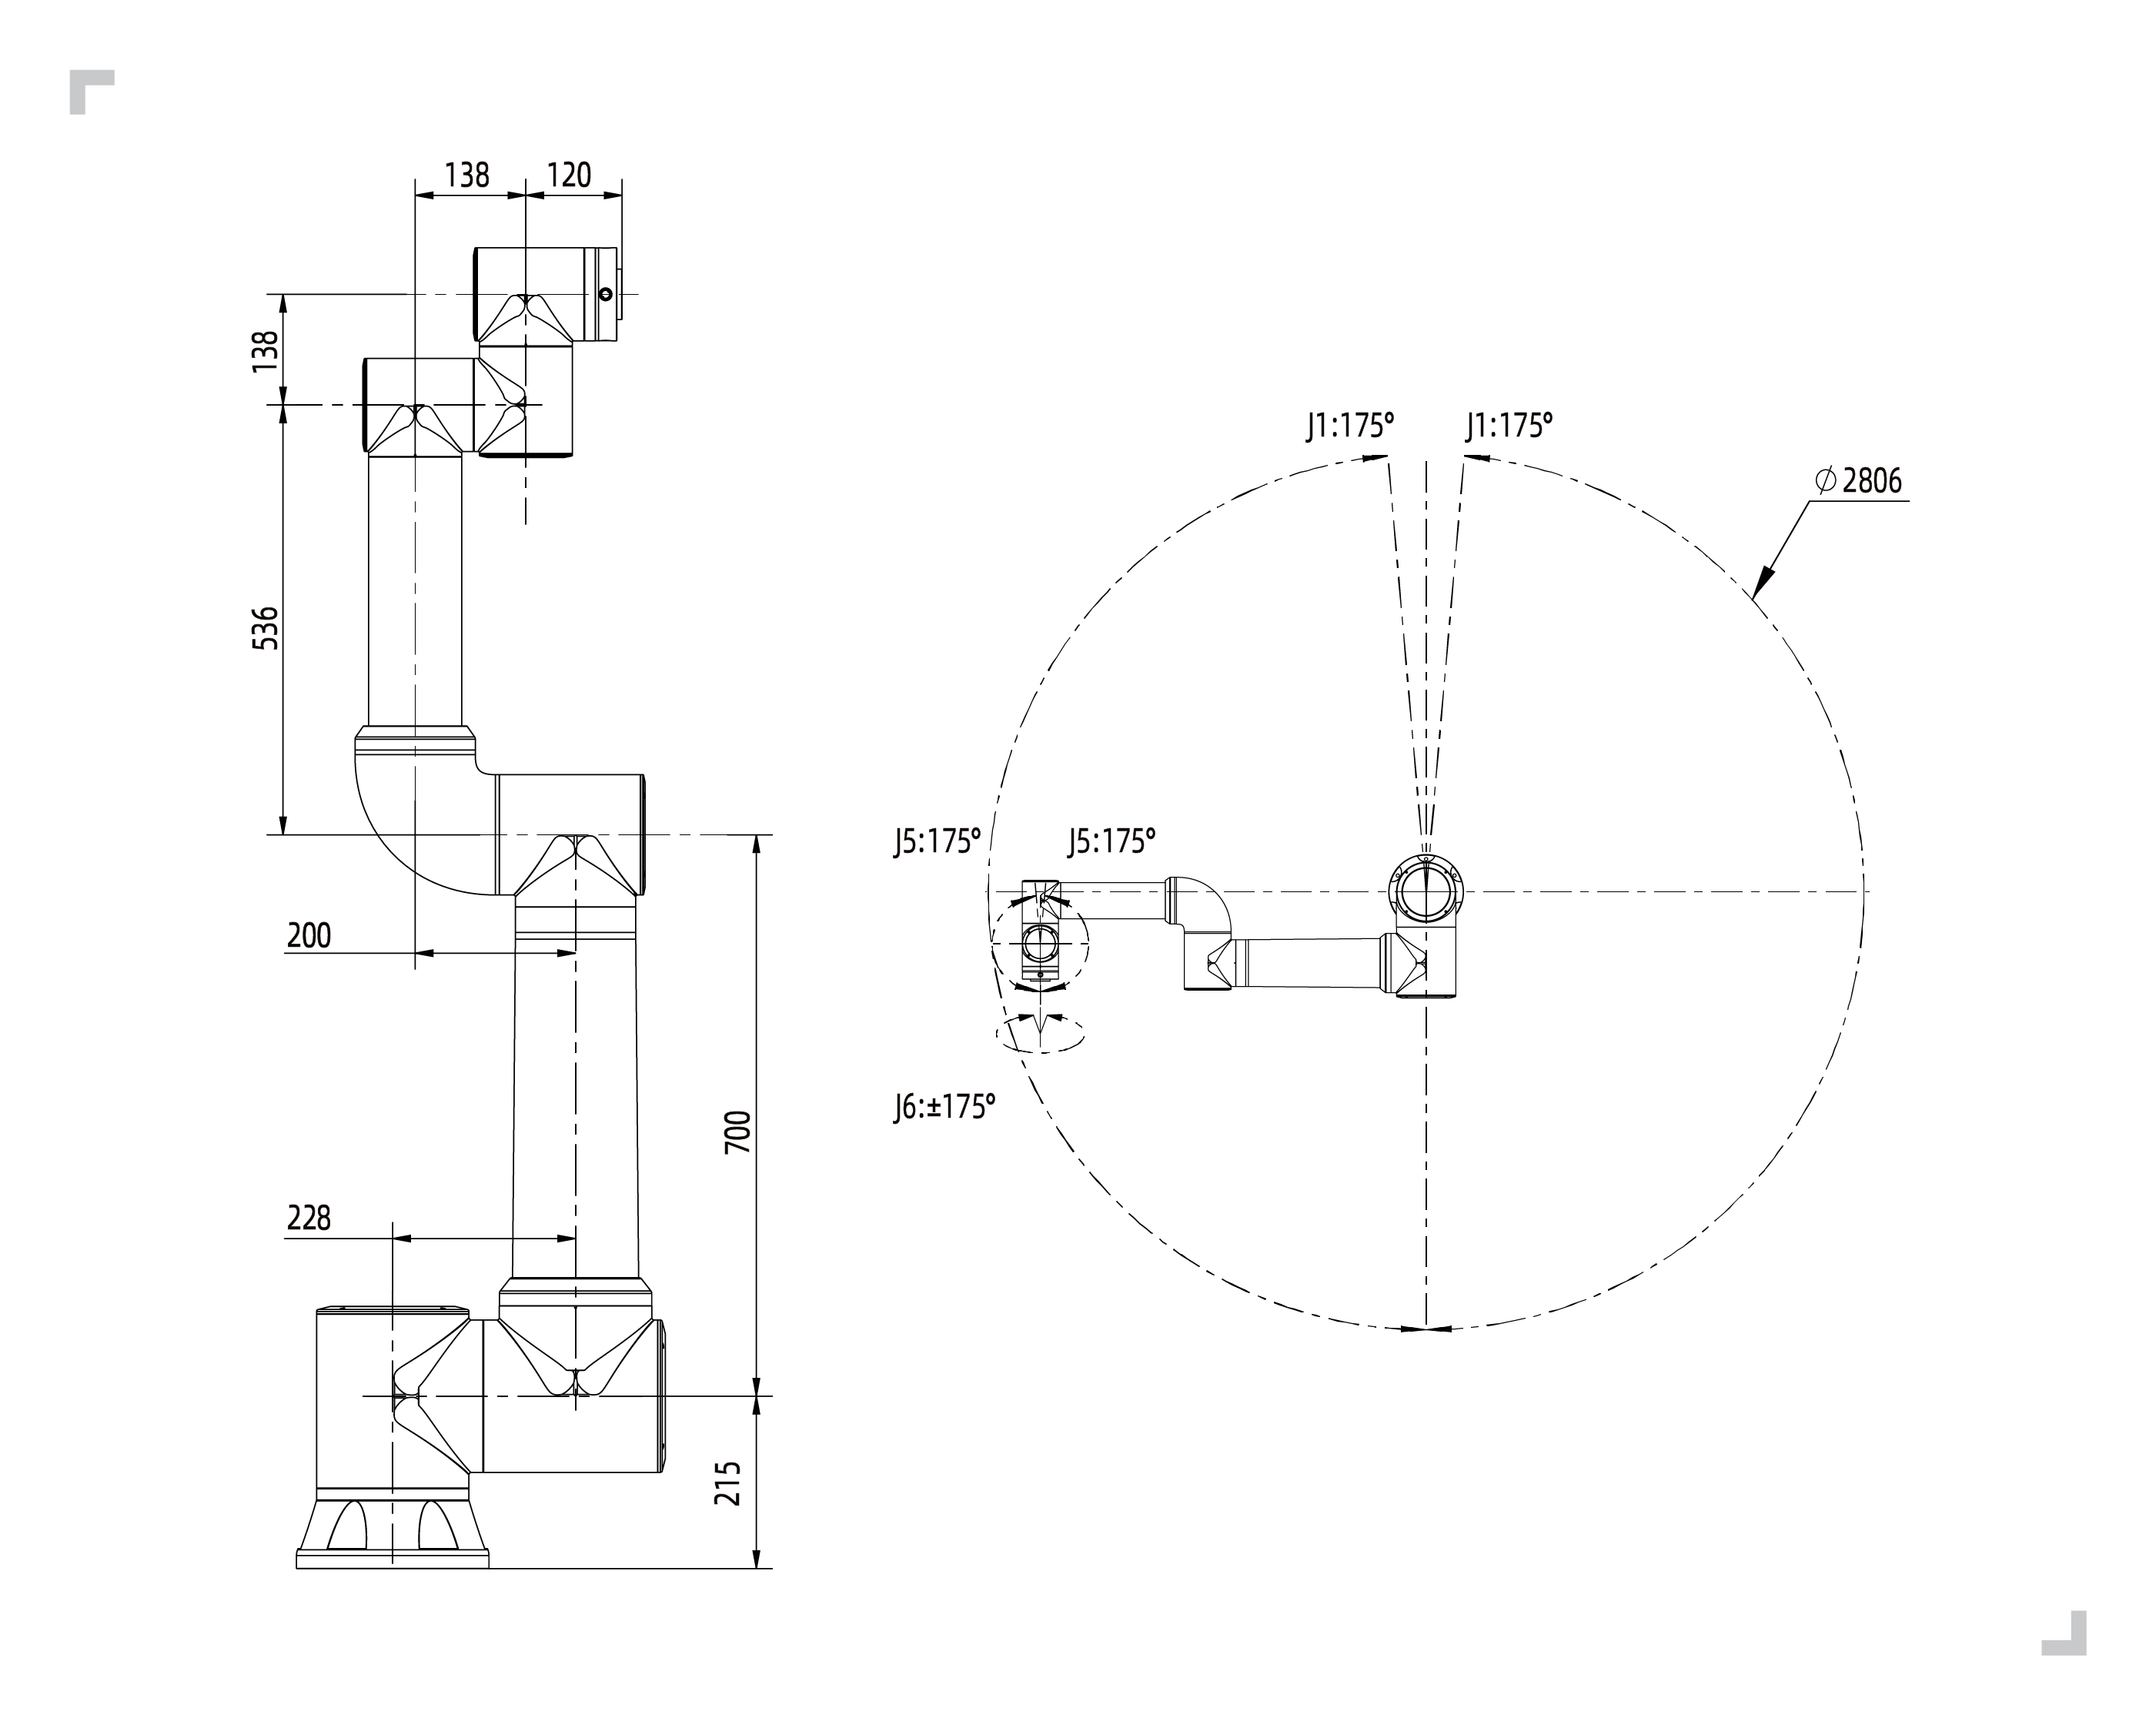
그림 2.2-9 RA6P30L1374 모델 협동 로봇의 가동 범위
2.3. 로봇 좌표계
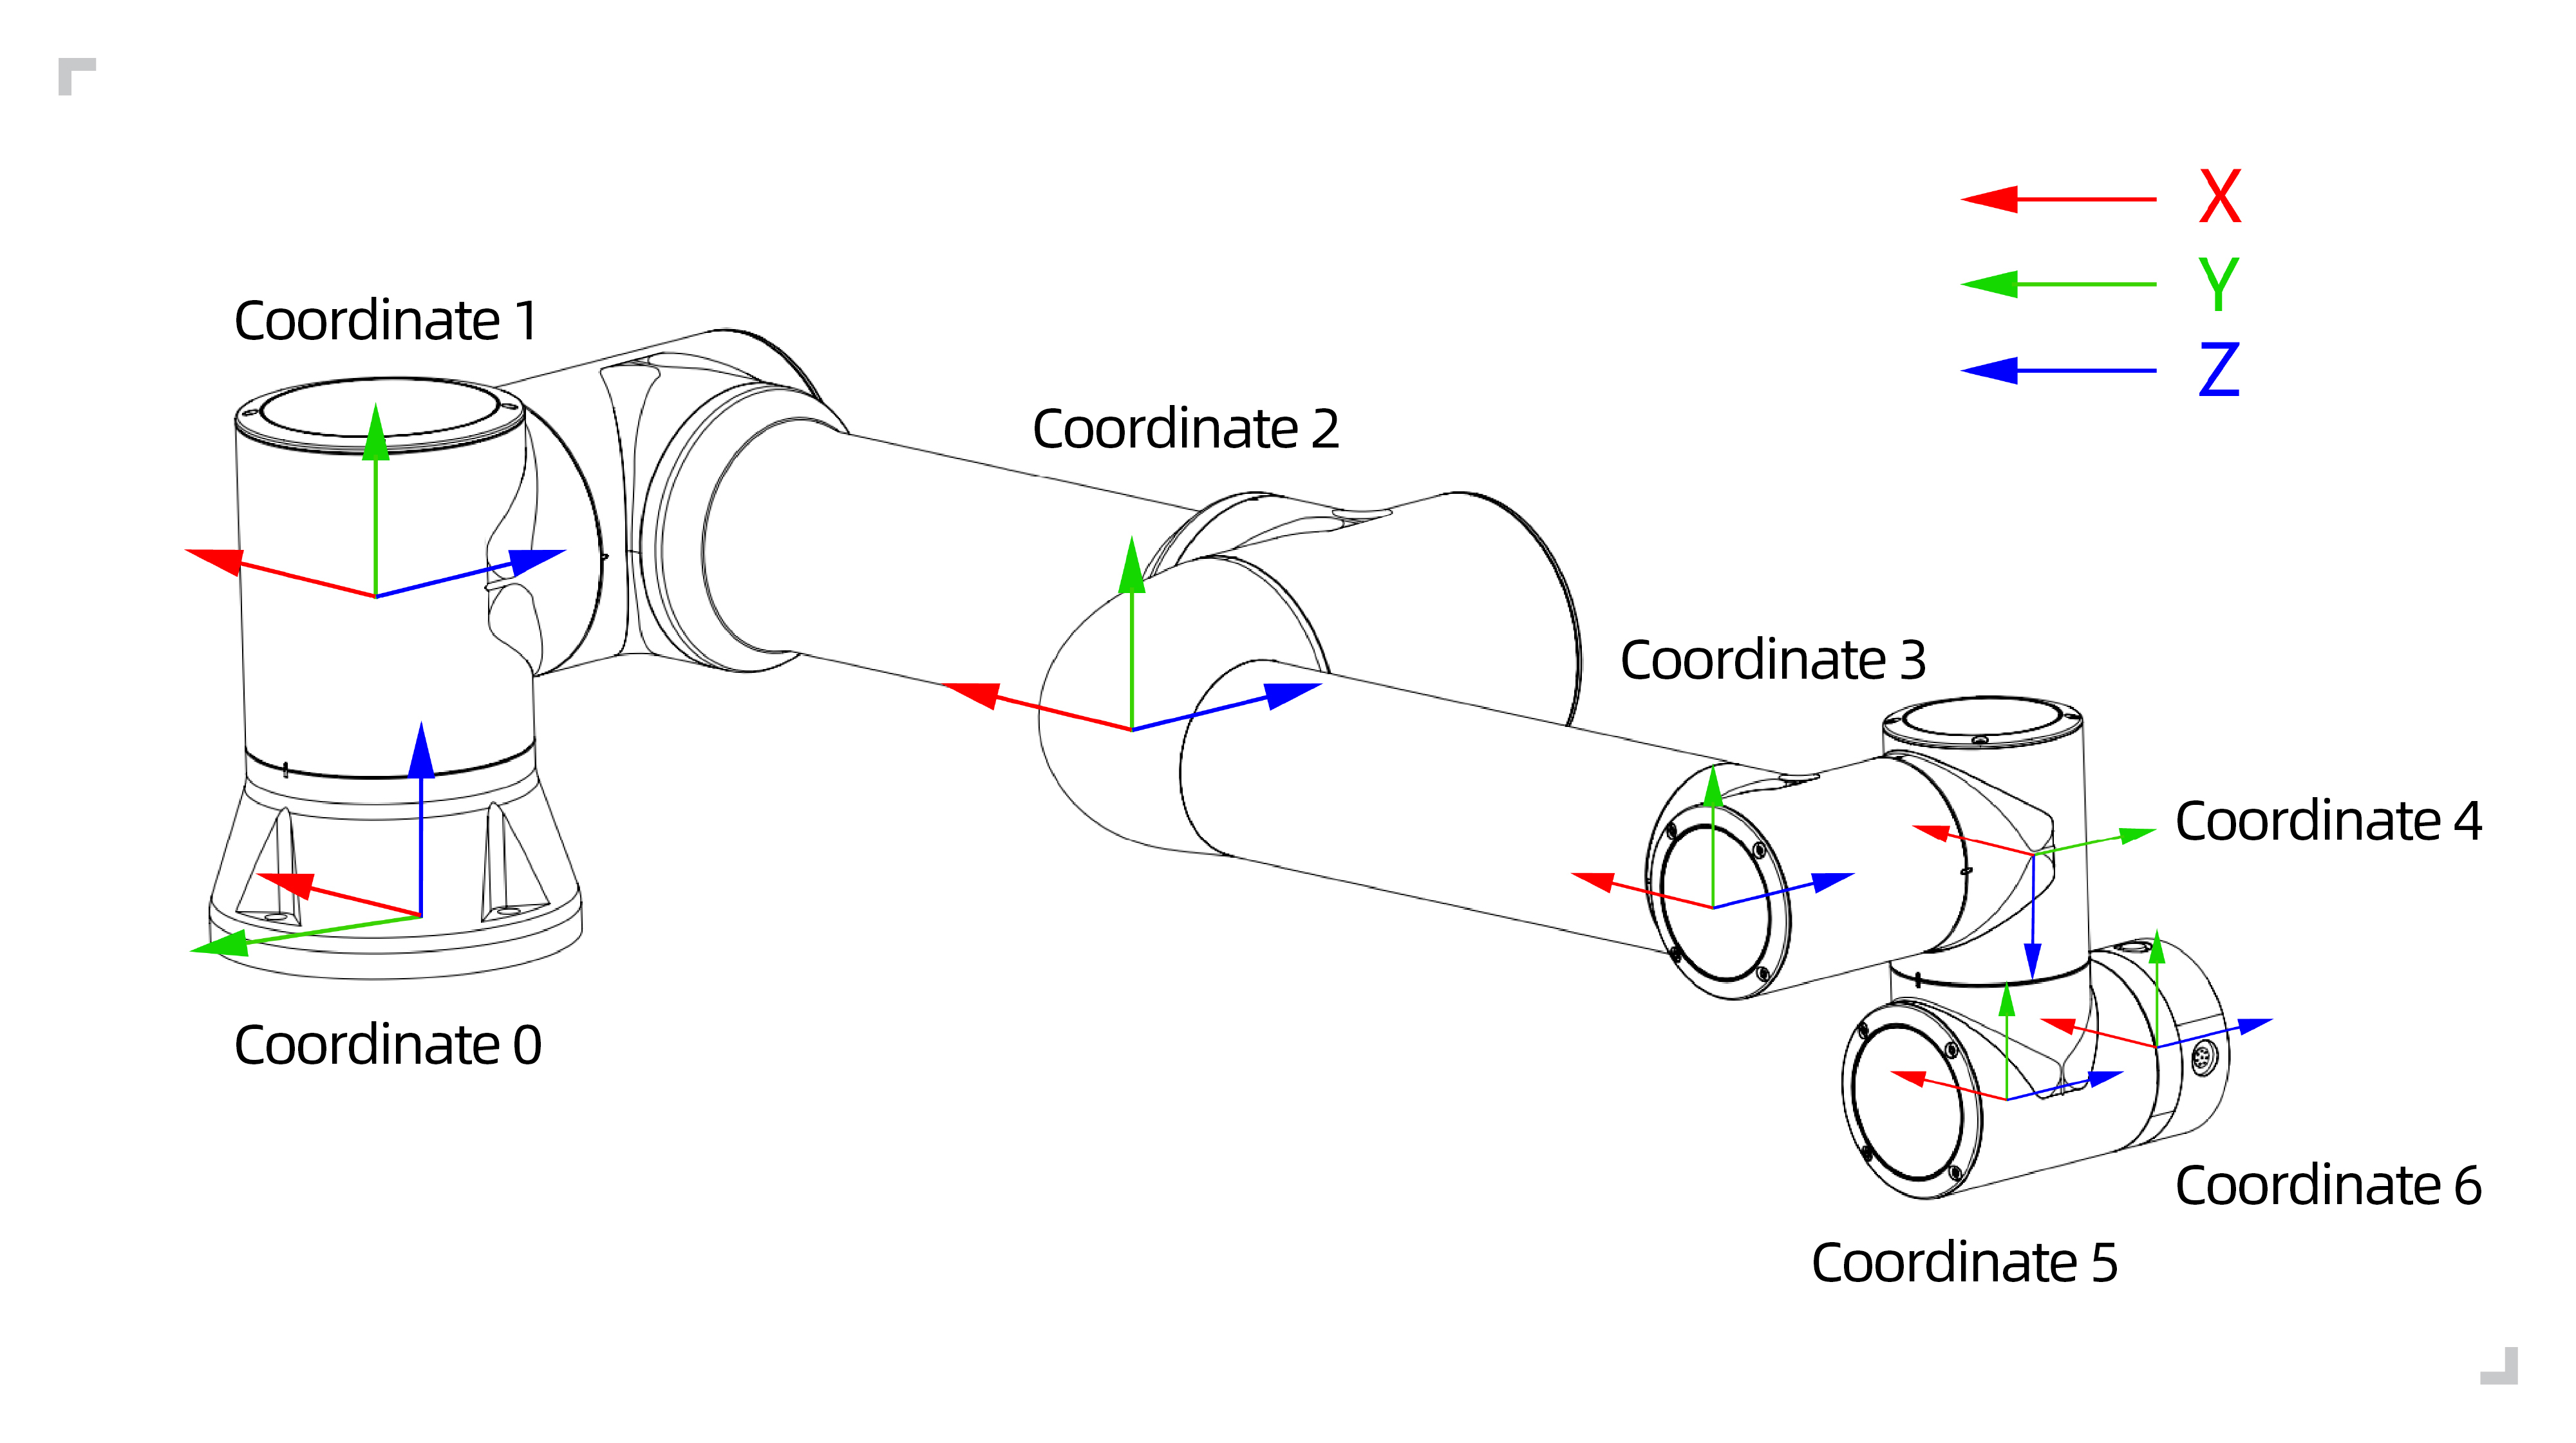
그림 2.3-1 로봇 DH 파라미터 좌표계
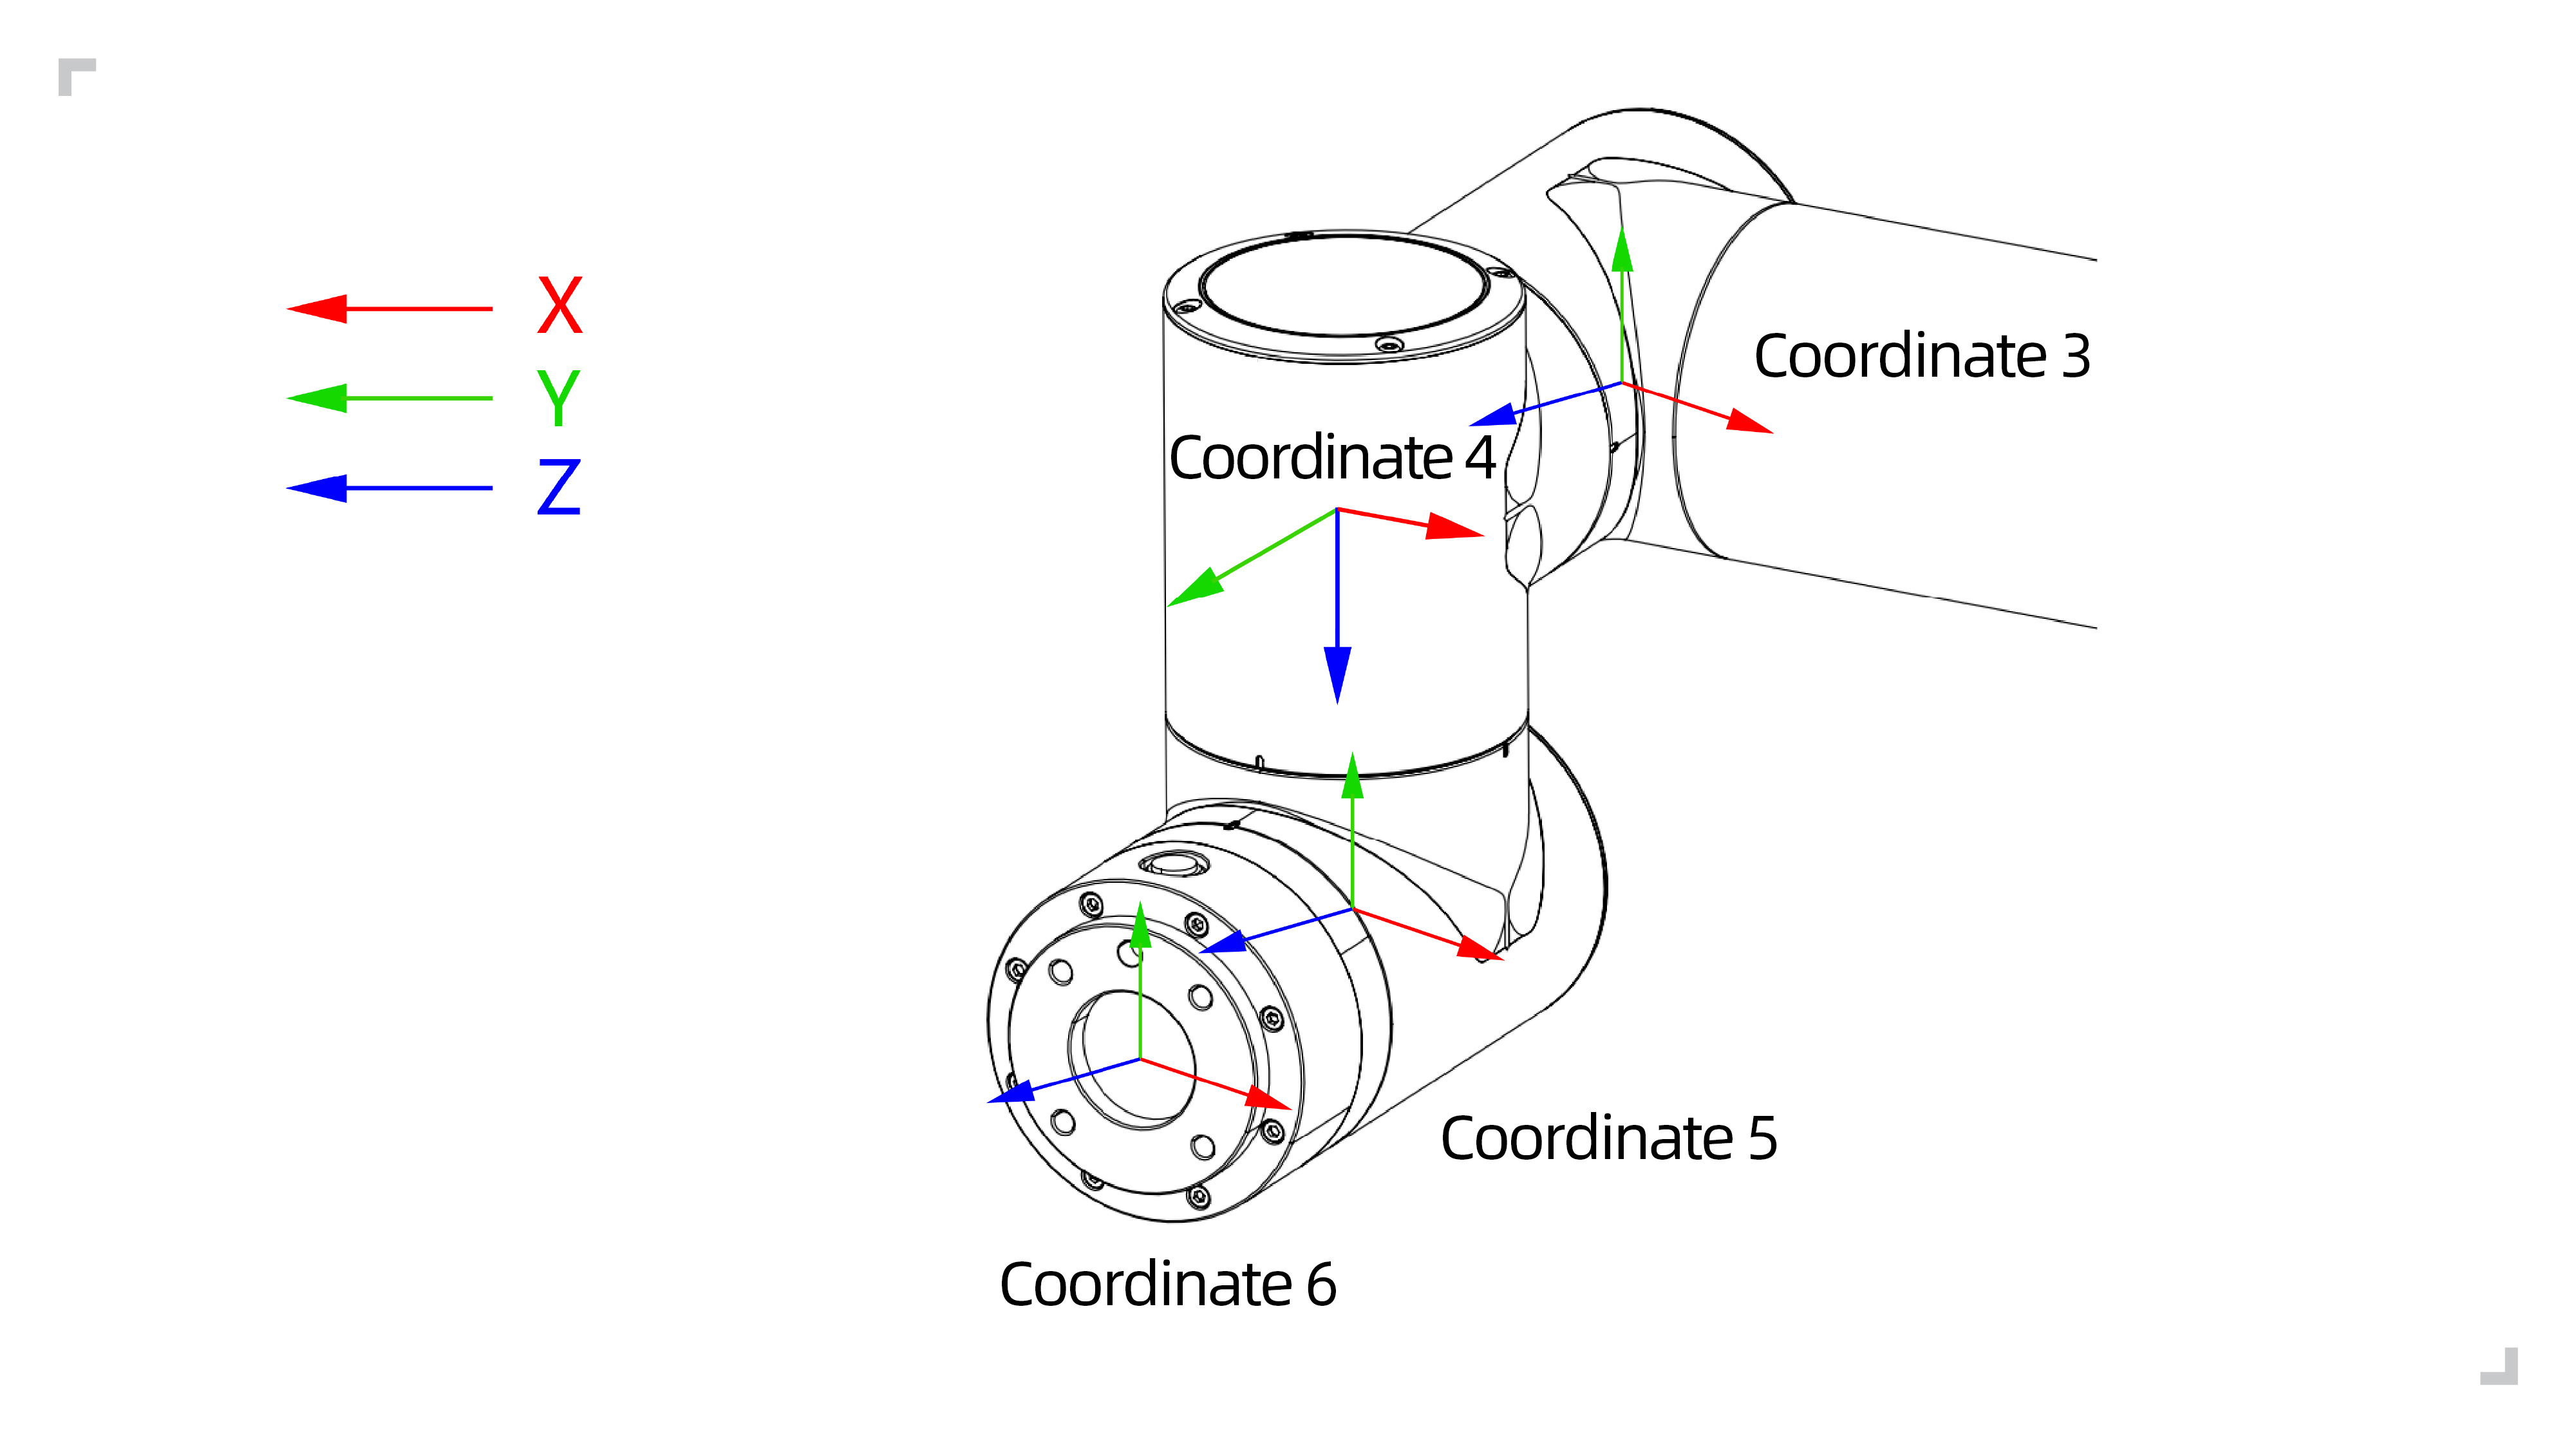
그림 2.3-2 로봇 말단 플랜지 좌표계
2.4. 로봇 DH 파라미터
DH 파라미터는 RA 시리즈 협동 로봇의 운동학과 동역학 계산에 사용됩니다.
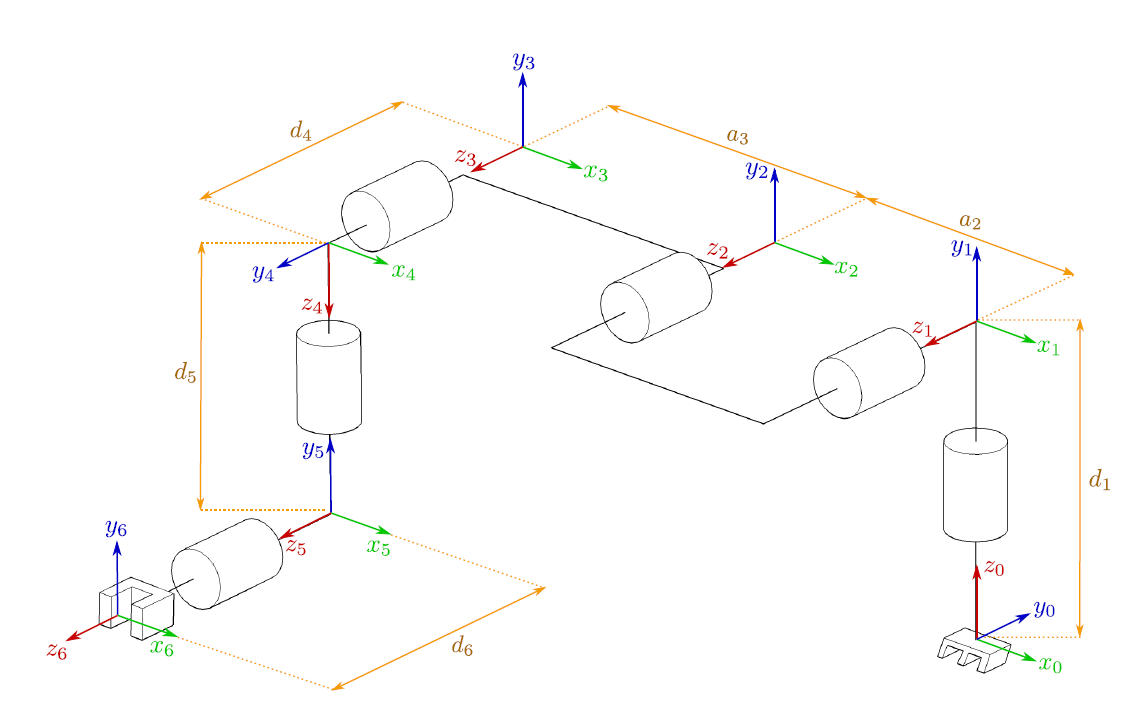
그림 2.4-1 RA 시리즈 협동 로봇 DH 파라미터
아래에 RA 시리즈 협동 로봇의 DH 파라미터를 제시합니다.
표 2.4-1 RA6P3L622 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
140 |
π/2 |
Link1 |
1.98 |
[-0.05, -15.92, 2.26] |
Joint2 |
0 |
-280 |
0 |
0 |
Link2 |
3.4445 |
[139.49, 0, 99.54] |
Joint3 |
0 |
-240 |
0 |
0 |
Link3 |
1.437 |
[58.99, 0.08, 12.99] |
Joint4 |
0 |
0 |
102 |
π/2 |
Link4 |
0.871 |
[0.05, -2.33, 14.67] |
Joint5 |
0 |
0 |
102 |
-π/2 |
Link5 |
0.805 |
[-0.05, 2.33, 14.67] |
Joint6 |
0 |
0 |
100 |
0 |
Link6 |
0.261 |
[-0.05, -1.11, -20.05] |
표 2.4-2 RA6P3L622-WMS 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
140 |
0 |
π/2 |
Link1 |
1.66 |
[-0.06, -13.58, 1.68] |
Joint2 |
0 |
0 |
-280 |
0 |
Link2 |
3.68 |
[140.11, 0, 101.71] |
Joint3 |
0 |
0 |
-240 |
0 |
Link3 |
1.81 |
[63.49, 0.1, 10.94] |
Joint4 |
0 |
102 |
0 |
π/2 |
Link4 |
1.18 |
[0.07, -2.18, 12.48] |
Joint5 |
0 |
102 |
0 |
-π/2 |
Link5 |
1.18 |
[-0.07, 2.18, 12.48] |
Joint6 |
0 |
100 |
0 |
0 |
Link6 |
0.28 |
[1.81, 1.33, -20.41] |
표 2.4-3 RA6P3L622-WMSL 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
140 |
0 |
π/2 |
Link1 |
1.54 |
[-0.01, -14.27, 1.37] |
Joint2 |
0 |
0 |
-425 |
0 |
Link2 |
3.49 |
[212.5, 0, 101.43] |
Joint3 |
0 |
0 |
-395 |
0 |
Link3 |
2 |
[114.17, 0.08, 9.92] |
Joint4 |
0 |
102 |
0 |
π/2 |
Link4 |
1.17 |
[0.07, -2.18, 12.48] |
Joint5 |
0 |
102 |
0 |
-π/2 |
Link5 |
1.17 |
[-0.07, 2.18, 12.48] |
Joint6 |
0 |
100 |
0 |
0 |
Link6 |
0.28 |
[1.9, 1.6, -20.08] |
표 2.4-4 RA6P3L622-C 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
140 |
0 |
π/2 |
Link1 |
1.69 |
[-0.16, -13.99, 1.53] |
Joint2 |
0 |
0 |
-280 |
0 |
Link2 |
3.73 |
[140, 0, 101.34] |
Joint3 |
0 |
0 |
-240 |
0 |
Link3 |
1.84 |
[63.24, 0.08, 11.04] |
Joint4 |
0 |
102 |
0 |
π/2 |
Link4 |
1.2 |
[0.1, -2.03, 12.55] |
Joint5 |
0 |
102 |
0 |
-π/2 |
Link5 |
1.2 |
[-0.1, 2.03, 12.55] |
Joint6 |
0 |
100 |
0 |
0 |
Link6 |
0.53 |
[1.48, 1.54, -17.9] |
표 2.4-5 RA6P5L922 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
152 |
π/2 |
Link1 |
4.64 |
[-0.19, -18.28, 2.26] |
Joint2 |
0 |
-425 |
0 |
0 |
Link2 |
10.08 |
[212.47, 0, 121.2] |
Joint3 |
0 |
-395 |
0 |
0 |
Link3 |
2.71 |
[122.62, 0.17, 12.59] |
Joint4 |
0 |
0 |
102 |
π/2 |
Link4 |
1.56 |
[0.05, -2.33, 14.68] |
Joint5 |
0 |
0 |
102 |
-π/2 |
Link5 |
1.56 |
[-0.05, 2.33, 14.68] |
Joint6 |
0 |
0 |
100 |
0 |
Link6 |
0.36 |
[0.93, 0.81, -20.05] |
표 2.4-6 RA6P5L922L 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
180 |
0 |
π/2 |
Link1 |
11.49 |
[-0.16, -28.51, 4.16] |
Joint2 |
0 |
0 |
-970 |
0 |
Link2 |
21.3 |
[642.59, 0.04, 165.62] |
Joint3 |
0 |
0 |
-816 |
0 |
Link3 |
4.61 |
[321.39, 0.16, 52.76] |
Joint4 |
0 |
159 |
0 |
π/2 |
Link4 |
1.66 |
[0.21, -3.06, 13.07] |
Joint5 |
0 |
114 |
0 |
-π/2 |
Link5 |
1.66 |
[-0.21, 3.06, 13.07] |
Joint6 |
0 |
160 |
0 |
0 |
Link6 |
0.36 |
[1.45, 1.09, -19.98] |
표 2.4-7 RA6P10L1400 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
180 |
π/2 |
Link1 |
11.97 |
[-0.10, -26.12, 4.04] |
Joint2 |
0 |
-700 |
0 |
0 |
Link2 |
19.59 |
[480.27, 0.01, 164.68] |
Joint3 |
0 |
-586 |
0 |
0 |
Link3 |
3.7 |
[211.22, 0.11, 54.21] |
Joint4 |
0 |
0 |
159 |
π/2 |
Link4 |
1.69 |
[0.12, -3, 12.18] |
Joint5 |
0 |
0 |
114 |
-π/2 |
Link5 |
1.69 |
[-0.12, 3, 12.18] |
Joint6 |
0 |
0 |
106 |
0 |
Link6 |
0.35 |
[1.24, 0.85, -20.34] |
표 2.4-8 RA6P16L1034 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
180 |
π/2 |
Link1 |
11.97 |
[-0.10, -26.12, 4.04] |
Joint2 |
0 |
-520 |
0 |
0 |
Link2 |
18.18 |
[364.4, 0.01, 163.09] |
Joint3 |
0 |
-400 |
0 |
0 |
Link3 |
3.22 |
[135.03, 0.12, 55.58] |
Joint4 |
0 |
0 |
159 |
π/2 |
Link4 |
1.69 |
[0.12, -3, 12.18] |
Joint5 |
0 |
0 |
114 |
-π/2 |
Link5 |
1.69 |
[-0.12, 3, 12.18] |
Joint6 |
0 |
0 |
106 |
0 |
Link6 |
0.35 |
[1.24, 0.85, -20.34] |
표 2.4-9 RA6P20L1854 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
215 |
π/2 |
Link1 |
20.79 |
[-0.19, -36.57, 5.68] |
Joint2 |
0 |
-1000 |
0 |
0 |
Link2 |
42.84 |
[605.25, 0.06, 202.94] |
Joint3 |
0 |
-716 |
0 |
0 |
Link3 |
9.88 |
[262.84, 0.22, 43.08] |
Joint4 |
0 |
0 |
166 |
π/2 |
Link4 |
4.64 |
[0.23, -2.28, 18.42] |
Joint5 |
0 |
0 |
138 |
-π/2 |
Link5 |
4.64 |
[-0.23, 2.28, 18.42] |
Joint6 |
0 |
0 |
120 |
0 |
Link6 |
0.6 |
[-2.11, -1.96, -20.38] |
표 2.4-10 RA6P30L1374 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
215 |
π/2 |
Link1 |
20.64 |
[-0.22, -37.39, 5.59] |
Joint2 |
0 |
-700 |
0 |
0 |
Link2 |
36.37 |
[440.73, 0.05, 198.7] |
Joint3 |
0 |
-536 |
0 |
0 |
Link3 |
8.41 |
[185.64, 0.25, 45.82] |
Joint4 |
0 |
0 |
166 |
π/2 |
Link4 |
4.64 |
[0.23, -2.29, 18.60] |
Joint5 |
0 |
0 |
138 |
-π/2 |
Link5 |
4.64 |
[-0.23, 2.29, 18.60] |
Joint6 |
0 |
0 |
120 |
0 |
Link6 |
0.6 |
[-2.11, -1.96, -20.38] |
표 2.4-11 RA6P30L1374L 협동 로봇 DH 파라미터표
운동학 |
theta[rad] |
a[m] |
d[m] |
alpha[rad] |
동역학 |
Mass[kg] |
무게중심[m] |
Joint1 |
0 |
0 |
215 |
π/2 |
Link1 |
27.85 |
[-0.18, -26.29, 14.57] |
Joint2 |
0 |
-1000 |
0 |
0 |
Link2 |
50.43 |
[580.62, 0.04, 223.34] |
Joint3 |
0 |
-716 |
0 |
0 |
Link3 |
9.88 |
[262.84, 0.22, 43.08] |
Joint4 |
0 |
0 |
166 |
π/2 |
Link4 |
4.64 |
[0.23, -2.28, 18.42] |
Joint5 |
0 |
0 |
138 |
-π/2 |
Link5 |
4.64 |
[-0.23, 2.28, 18.42] |
Joint6 |
0 |
0 |
120 |
0 |
Link6 |
0.6 |
[-2.11, -1.96, -20.38] |
2.5. DH 파라미터표
:download:”Nurirobot 협동 로봇 - DH 파라미터표 <../_static/_doc/RA Robots DH Transformation.xlsx>”